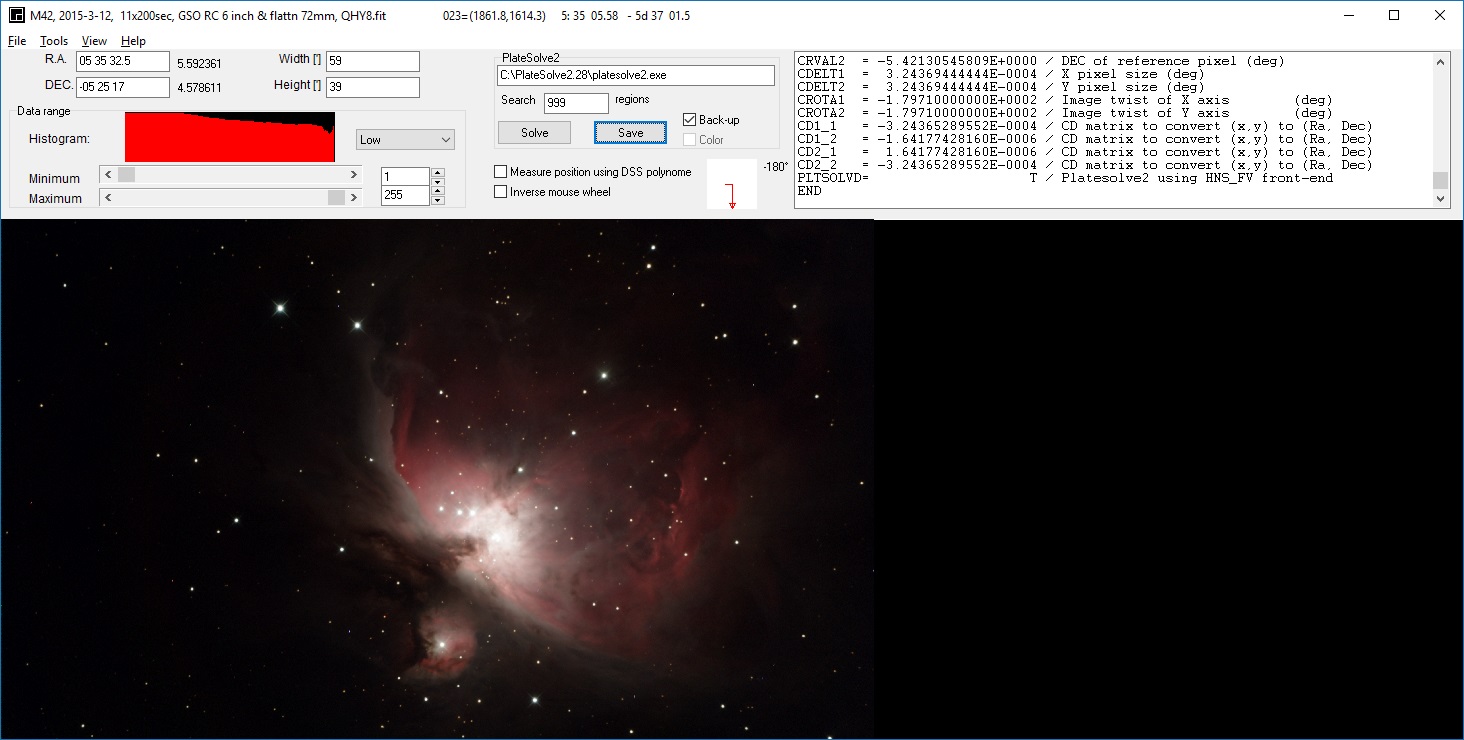
ASTAP — настольная астрономическая программа Han Kleijn, объединяющая локальный astrometric plate solving, стэкинг кадров глубокого неба, просмотр и редактирование FITS, фотометрию и несколько диагностических инструментов для изображений. Она рассчитана прежде всего на астрофотографов и наблюдателей, которым нужно определить небесные координаты снимка, синхронизировать монтировку через программу захвата, откалибровать и сложить серию light/dark/flat-кадров либо проверить качество оптики и фокусировки. Основной сценарий plate solving выполняется локально после установки одной звёздной базы, поэтому для обычного решения уже снятого кадра не требуется отправлять изображение в сетевой сервис.
Название расшифровывается как Astrometric STAcking Program и описывает две исходные задачи проекта: астрометрическое решение и сложение астрономических снимков. Современная ASTAP заметно шире этого исходного набора. В одном приложении доступны FITS viewer, аннотация звёзд и объектов глубокого неба, aperture photometry, Blink и Track and Stack, построение мозаик, background equalization, CCD Inspector, инструменты анализа HFD и наклона сенсора, пакетные операции и отдельная command-line версия решателя. При этом программа остаётся специализированным астрономическим инструментом: она не заменяет универсальный растровый редактор и не строит полный рабочий процесс художественной постобработки.
Актуальная стабильная версия программы в линейке загрузок — 2026.07.30. Установщик Windows x64 имеет размер 6,3 MB; отдельно от программы для plate solving устанавливается одна звёздная база, и именно база занимает основную часть дискового пространства. Номер версии не следует путать с датами файлов на зеркале: текущий Windows-установщик на SourceForge был обновлён 10 августа 2026 года, однако содержащаяся в нём ветка программы всё равно обозначена как 2026.07.30. Последняя запись changelog с функциональным номером также относится к 30 июля 2026 года.
Исходный код ASTAP написан на Object Pascal и собирается Free Pascal Compiler в среде Lazarus. Автор и разработчик — Han Kleijn. Код распространяется на условиях Mozilla Public License 2.0; сама программа доступна бесплатно, а пожертвования остаются добровольными. Для пользователя это означает отсутствие обязательной покупки лицензии для базового применения ASTAP, но условия MPL 2.0 важны для тех, кто собирается модифицировать и распространять исходный код.
Что представляет собой ASTAP
ASTAP стоит рассматривать не как один алгоритм plate solving с оболочкой, а как набор взаимосвязанных астрономических операций вокруг FITS-изображения. Решатель определяет WCS-привязку кадра и может записать её в FITS header; viewer затем использует эту привязку для отображения координат под курсором и аннотаций. Стэкинг применяет звёздное или астрометрическое выравнивание, а диагностические вкладки используют обнаруженные звёзды для оценки HFD, формы и распределения качества по полю. Поэтому один корректно подготовленный FITS-файл может последовательно пройти через анализ, решение, аннотацию, измерения и экспорт без передачи данных между несколькими отдельными утилитами.
Нативный solver сопоставляет геометрические структуры из обнаруженных звёзд с локальной звёздной базой. Каталожные координаты используются в системе Equinox J2000. Базовая линейная астрометрическая модель не вносит поправки на оптическое искажение, рефракцию и собственное движение звёзд; для задач, чувствительных к геометрической дисторсии, ASTAP также поддерживает WCS+SIP при соответствующих операциях. Это важно разграничивать: получить достаточно точный центр кадра для синхронизации монтировки — не то же самое, что выполнить высокоточную астрометрию с полной физической моделью всех систематических эффектов.
Для стэкинга ASTAP принимает light frames и при наличии calibration frames строит master dark и master flat, после чего корректирует light-кадры в памяти и объединяет их средним либо sigma-clipping average. Начиная с ветки 2025 года выравнивание при стэкинге использует reverse mapping с bilinear interpolation. Такая схема позволяет вычислять значения выходной сетки через координаты исходного изображения, а не просто переносить исходные пиксели вперёд; для пользователя практический смысл состоит в более последовательной геометрической интерполяции при вращении и смещении кадров.
Функциональность viewer ориентирована на научные и технические данные. FITS header можно редактировать, изображение — кадрировать, поверх решённого кадра — выводить координатную сетку и астрономические аннотации. Отдельные инструменты рассчитаны на фотометрию точечных и протяжённых источников, проверку поля сенсора, анализ монтировки, наблюдение за новой файловой активностью в папке и live stacking. Поэтому ASTAP особенно полезна там, где один и тот же кадр является не только фотографией, но и носителем метаданных, координат и измеряемого сигнала.
Кому подходит программа
Первая аудитория ASTAP — астрофотографы с экваториальной или другой компьютерно управляемой монтировкой. В N.I.N.A., CCDCiel, APT, Voyager и SGP нативный ASTAP solver может использоваться как внешний plate solver для определения центра тестового кадра и последующей синхронизации или коррекции наведения. В таком сценарии главное преимущество не в viewer или стэкинге, а в локальном решении: программа захвата передаёт кадр и исходные параметры, ASTAP возвращает астрометрическую привязку, а управляющая программа сравнивает рассчитанный центр с целевой позицией.
Вторая группа — пользователи, которым нужен самостоятельный стекер для deep-sky серий. ASTAP организует light, dark, flat и flat-dark/bias по отдельным вкладкам, анализирует HFD, фон и другие показатели, позволяет снять отметку с неудачных кадров и выполняет калибровку со сложением без записи промежуточных откалиброванных кадров на диск. Это не делает программу полным эквивалентом специализированных пакетов глубокой постобработки: после получения линейного или растянутого результата многие пользователи продолжат обработку в другом редакторе.
Третья группа — наблюдатели, которым нужен технический FITS viewer. Здесь полезны чтение заголовка, решение кадра, координаты под указателем, аннотация объектов, гистограмма, измерения, thumbnail viewer и инструменты инспекции. Для проверки tilt/focus программа может показывать HFD и форму звёзд по полю, а Monitoring tab способен следить за каталогом и автоматически запускать действие вроде Tilt & HFD measurement или Solve image для вновь появившегося файла.
Наконец, ASTAP подходит для автоматизации. Вместе с GUI распространяется CLI-решатель, а параметры командной строки позволяют задавать файл, поле зрения, стартовые координаты, радиус поиска, downsampling, число звёзд, каталог и формат результата. Это полезно для скриптов, собственных acquisition-программ и интеграций, где запуск отдельного интерактивного окна нежелателен. Однако command-line сборка имеет более узкую задачу: она предназначена прежде всего для solving и не является полной копией GUI по функциям.
Интерфейс и логика рабочих окон
Главное окно ASTAP построено вокруг изображения и технических панелей, а не вокруг проекта в привычном редакторском смысле. Viewer показывает загруженный кадр, рядом доступны элементы управления отображением, solve и операции с FITS. Статусная строка после астрометрического решения может отображать небесную позицию указателя; для HFD/FWHM можно переключать представление в угловых секундах, а шум — в электронах. Через контекстные команды доступны работа с гистограммой, FITS header editor, crop и другие операции, связанные с текущим кадром.

Для операций над серией изображений используется Stack menu, открываемое кнопкой с символом ∑. Внутри находятся вкладки Lights, Darks, Flats, Flat-darks, Results и вкладки параметров, включая Stack method и Alignment. Такая структура отражает порядок обработки: сначала пользователь формирует наборы кадров и проверяет их качество, затем выбирает метод объединения и выравнивания, после чего получает результат. Одинарный файл можно открыть двойным щелчком для визуальной проверки непосредственно из списка.

Lights tab содержит список изображений и измеряемые характеристики. Browse добавляет файлы, drag-and-drop принимает не только отдельные изображения, но и каталоги; при перетаскивании каталога ASTAP с версии 2025.01.16 проходит также вложенные подкаталоги. Кнопка Analyse and organise анализирует набор и использует FITS keyword IMAGETYP для распределения dark, flat и flat-dark/bias по соответствующим вкладкам. Отметка у файла определяет, участвует ли он в итоговом stack.
Сортировка списка — один из основных приёмов отбора. Колонки можно сортировать, например по HFD, чтобы быстро вынести наверх кадры с худшим фокусом или seeing. ASTAP также вычисляет показатели Quality, Star level, Background и Sharpness. Интерпретация у них различается: для HFD меньшие значения обычно предпочтительнее при нормально изображённых звёздах; Quality оценивается так, что большее значение лучше; Background помогает заметить рост фона из-за облачности или засветки. Автоматический отбор по сигме или проценту удобен как предварительная фильтрация, но просмотр пограничных кадров остаётся полезным.
Alignment tab отвечает за геометрию совмещения. В ASTAP доступны четыре режима: internal star alignment, native astrometric solver, manual alignment и ephemeris alignment. Для обычной серии одного поля внутреннее звёздное выравнивание — базовый и наиболее прямой вариант: оно учитывает сдвиг, поворот и зеркальность и не требует ручной настройки. Для мозаики нужен astrometric alignment, поскольку отдельные панели должны быть привязаны к небесной системе координат, а не только к одной референсной рамке.

File opening тоже рассчитан на астрономические каталоги с большим количеством кадров. Preview позволяет выбрать файл и увидеть его содержимое до окончательного открытия. Отдельный FITS thumbnail viewer показывает миниатюры набора; это полезно при визуальной сортировке, но имеет отдельное ограничение по памяти: при создании миниатюр изображения загружаются в память полностью, поэтому руководство прямо предостерегает от попытки одновременно открыть около 400 крупных файлов в режиме thumbnails.


Tools menu содержит операции, которые логично отделены от основного просмотра. Batch processing применяется к серии файлов: среди доступных сценариев есть пакетное solving, конвертация, операции с RAW и удаление координат наблюдателя из FITS metadata. Image inspection анализирует качество звёзд по полю и используется для диагностики фокусировки, tilt и оптических аберраций. Эти команды не являются декоративными дополнениями: они закрывают типичные технические проверки до стэкинга или во время настройки съёмочной системы.


В viewer предусмотрен поиск координат по имени объекта. Диалог retrieval position позволяет получить позицию астрономической цели и использовать её как исходную точку для дальнейшего solving. Это особенно актуально для JPEG/TIFF и других файлов, где полноценного FITS header с центром и масштабом может не быть: стартовые координаты и поле зрения приходится задавать отдельно либо извлекать из доступной информации.

Установка и первый запуск
Для Windows x64 основной дистрибутив — astap_setup.exe. Установщик размещает программу по умолчанию в C:\Program Files\astap. Звёздная база устанавливается отдельно, но файлы программы и базы могут находиться и в другом каталоге при условии корректного совместного размещения. На Windows приложение определяется как продукт с неподтверждённым издателем, поэтому SmartScreen может показать дополнительное предупреждение. Последовательность установки в таком случае включает More info, Run anyway и подтверждение UAC; тот же механизм может потребоваться для отдельного installer звёздной базы.
На Linux доступны несколько видов пакетов: Debian/Ubuntu .deb, Arch/Manjaro .pkg.tar.zst, OpenSUSE/Fedora .rpm и tar.gz-пакеты для ручной установки; для части архитектур существуют GTK2, GTK3 или Qt5 сборки. Пакетная установка использует /opt/astap. Если исполняемый файл размещён вручную в /usr, программа сначала ищет базы в /opt/astap, а при отсутствии этого каталога — в /usr/share/astap/data/. Это важно при диагностике ошибки «database not found»: наличие файлов на диске не гарантирует, что ASTAP ищет их в нужном месте.
На macOS программа и база предоставляются в pkg. Для Intel и Apple Silicon публикуются отдельные 64-bit сборки. На Apple Silicon требуется code signing для исполняемого файла; для современных версий macOS запуск неподписанного приложения также может потребовать разрешения в Privacy & Security. Сетевые функции на macOS зависят от OpenSSL 1.1, а на Linux при ошибке OpenSSL используется системный пакет libssl-dev. Сам локальный solver и обычный просмотр FITS не требуют сетевого сервиса, если база уже установлена.
Первый запуск лучше начинать не со стэкинга, а с проверки двух компонентов plate solver: самой программы и каталога. Для solving обязательно нужна одна звёздная база. Затем следует открыть характерный кадр, нажать Solve и убедиться, что ASTAP находит решение без ручного изменения параметров. Если решение получено, в FITS header появляются WCS-поля, в логе отображается центр, а статусная строка может показывать небесные координаты под курсором. Такой тест сразу проверяет путь к каталогу, качество звёзд и корректность исходной оценки поля зрения.
Для пользователя программы захвата следующий тест выполняется уже из N.I.N.A., APT, CCDCiel, Voyager или SGP. В настройках acquisition-программы ASTAP выбирается как solver, затем делается короткий plate-solve кадр. В N.I.N.A. ASTAP входит в список поддерживаемых plate solvers и отмечен в руководстве как рекомендуемый primary solver; blind solver можно настроить отдельно как fallback. Если самостоятельный Solve в ASTAP работает, а вызов из программы захвата нет, проблема локализуется в интеграции, пути к executable или параметрах, а не в каталоге звёзд.
Базовый рабочий процесс: стэкинг серии deep-sky кадров
Стэкинг в ASTAP построен вокруг четырёх типов исходных кадров. Lights содержат полезный сигнал объекта; darks фиксируют темновой ток и связанные с длительной экспозицией дефекты; flats описывают виньетирование и пыль в оптическом тракте; flat-darks либо bias используются для коррекции flats. Для запуска достаточно одних lights, однако отсутствие calibration frames оставляет в исходных данных те систематические дефекты, которые калибровка должна компенсировать. Если серия подготовлена полноценно, ASTAP сначала строит master flat и master dark, а затем применяет их к light frames.
Внутренняя последовательность калибровки прозрачна. Flats усредняются, из них вычитается усреднённый flat-dark, формируя master flat. Darks усредняются в master dark. Из каждого light вычитается master dark, после чего кадр делится на master flat. Скорректированные изображения совмещаются и объединяются average либо sigma clip mean. Последние три этапа выполняются в памяти, поэтому ASTAP не создаёт на диске отдельный откалиброванный файл для каждого light. Это уменьшает количество временных файлов, но означает, что для повторного использования калиброванных индивидуальных кадров нужен другой сценарий обработки.
Практический порядок начинается с открытия ∑ Stack menu и добавления lights через Browse или drag-and-drop. После этого добавляются darks, flats и flat-darks в свои вкладки либо запускается Analyse and organise, если FITS headers содержат корректный IMAGETYP. Следующий этап — Analyse. После анализа нужно отсортировать lights по HFD, Quality, Star level и Background, визуально проверить выбросы и снять отметки с кадров, которые не должны участвовать в stack. Автоматическое исключение по проценту или сигме ускоряет отбор, но не заменяет просмотр странных результатов.
При оценке HFD важно не следовать правилу «самое маленькое число всегда лучше» без проверки изображения. Низкий HFD обычно означает более компактные звёзды, однако след от движения или необычная геометрия источников способна исказить простую сортировку. Quality учитывает и число звёзд, и HFD, поэтому помогает отделять кадры со слабой регистрацией. Background особенно полезен для обнаружения облаков, Луны или иного роста фона: несколько кадров с резко повышенным фоном снижают контраст итогового stack даже при нормальном фокусе.
После отбора кадров выбирается Stack method. Average подходит, когда серия чистая и выбросы уже устранены. Sigma-clipping average рассчитан на статистическое подавление отклоняющихся значений и поэтому предпочтительнее при спутниковых следах и кратковременных артефактах. Если после sigma-clipping остаются следы, фактор отсечения можно уменьшить, но слишком агрессивная настройка начинает отвергать полезные данные. Версия 2026.07.16 ускорила sigma-clip stacking примерно на 25% за счёт объединения вычисления среднего и вариации в один проход.
Для OSC/DSLR кадров следует проверить опцию Convert OSC images to colour и корректный Bayer pattern. ASTAP умеет импортировать RAW через DCRAW или LibRaw и содержит алгоритм работы с Bayer-матрицей. Неправильный Bayer pattern проявляется неверной цветовой реконструкцией, поэтому цвет результата нужно оценивать до дальнейшей постобработки. Для съёмки OSC с монохромным узкополосным фильтром, например H-alpha, предусмотрено пакетное разделение RAW на R, G, G, B; для H-alpha дальнейшая обработка может использовать красный канал.
Alignment для обычной серии одного поля разумно оставить на internal star alignment. Этот режим сопоставляет звёздные группы между кадрами и поддерживает смещение, вращение и flip. Для мозаики выбирается native astrometric solver, потому что панели должны быть расположены по WCS. Manual alignment применяется, когда автоматическое звёздное сопоставление непригодно, а ephemeris alignment предназначено для движущихся объектов, чьё положение меняется относительно звёздного поля.
Нажатие Stack запускает калибровку, выравнивание и объединение. Итог автоматически сохраняется как FITS и появляется в Results. После этого в viewer можно выполнить stretch для визуальной оценки, обрезать края, которые образовались после геометрического совмещения, и при необходимости применить background equalization. Для продолжения научно-технической обработки предпочтительно сохранить линейные 16-bit или 32-bit данные; JPEG и растянутые 8-bit файлы предназначены скорее для просмотра и публикации.
Смешивать разные выдержки внутри одного цветового набора ASTAP технически позволяет, однако такая практика прямо не рекомендуется для sigma clipping. Пиксельный шум не масштабируется идеально линейно с экспозицией: read noise остаётся фиксированным компонентом. Программа применяет вес относительно выдержки, но статистическое выявление выбросов работает предсказуемее на более однородной серии. Разные экспозиции лучше объединять осознанно, понимая, что это не эквивалент одинаковым subframes.
| Этап | Что делает пользователь | Что проверять |
|---|---|---|
| 1. Подготовка | Добавляет Lights и calibration frames | Типы кадров, экспозиции, фильтры, IMAGETYP |
| 2. Анализ | Запускает Analyse/Analyse and organise | HFD, Quality, Star level, Background, Sharpness |
| 3. Отбор | Снимает отметки с слабых кадров | Фокус, облака, трекинг, насыщение, аномальные значения |
| 4. Метод | Выбирает average или sigma-clipping average | Наличие спутниковых следов и других выбросов |
| 5. Цвет | Проверяет OSC/Bayer параметры | Корректное расположение Bayer-каналов |
| 6. Alignment | Выбирает star или astrometric alignment | Один кадр/серия или мозаика |
| 7. Stack | Запускает объединение | Ошибки калибровки, число использованных кадров |
| 8. Контроль | Открывает результат из Results | Края, фон, звёзды, цвет, артефакты |
Plate solving: как ASTAP определяет координаты кадра
Plate solving в ASTAP начинается с детекции звёзд на изображении и построения геометрических отношений между ними. Внутренний алгоритм формирует quads — группы из четырёх звёзд — и сравнивает их геометрический hash с каталогом. Такой подход не требует распознавать каждую звезду по отдельности: достаточно найти устойчивое геометрическое соответствие. После совпадения рассчитывается астрометрическое преобразование, а результат оформляется в WCS-параметры.
В GUI минимальный сценарий действительно состоит из двух действий: открыть изображение и нажать Solve. Для FITS программа обычно извлекает из header исходный центр и оценку поля зрения. Diameter field задаёт размер поля в градусах, Radius search — допустимое удаление от стартовой позиции. Если решение не находится в начальной области, поиск расширяется по квадратной спирали до указанного радиуса. Поэтому корректные исходные координаты резко сокращают объём поиска, а blind solving всегда тяжелее обычного локального solve вокруг известного центра.
Ключевой параметр — field of view. Для надёжного результата оценка высоты кадра должна быть близка к реальной; в checklist ASTAP ориентиром названа точность около 5%. Установка FOV=auto позволяет программе подбирать масштаб в поддерживаемом диапазоне, но это не отменяет требования к качеству звёзд. Для FITS поле часто рассчитывается из header, а для JPEG/TIFF и других файлов без подходящих метаданных его приходится задавать вручную или получать из известной комбинации оптики и сенсора.
Maximum number of stars to use допускает диапазон примерно 100–1000, типичное и стандартное значение — 500. Уменьшение числа звёзд ускоряет поиск, но повышает риск неудачи. Hash code tolerance обычно оставляют 0.007; менять её имеет смысл только при выраженной геометрической дисторсии. Downsampling уменьшает разрешение входа перед поиском. Для изображений высотой более 3000 пикселей factor 2 способен одновременно сократить вычисления и увеличить отношение сигнал/шум детектируемых звёзд; в CLI значение -z 0 включает автоматический выбор.
Требования к исходному кадру практичны и проверяемы: желательно не менее 30 пригодных звёзд, несколько сотен дают более комфортный запас; звёзды должны быть круглыми и сфокусированными; предпочтительно разрешение не ниже примерно 1280×960; сильно растянутый, насыщенный или агрессивно обработанный кадр хуже исходного линейного изображения. FITS, RAW и 16-bit PNG/TIFF дают solver больше полезной информации, чем 8-bit JPEG. Сильный градиент фона можно предварительно уменьшить Equalise background.
Hot pixels — отдельная причина ложной детекции. Параметр Ignore stars less than [arcsec] отсекает слишком маленькие объекты, которые по размеру скорее соответствуют горячим пикселям, чем реальным звёздам. После F4 ASTAP показывает значения детекций; порог следует поставить выше характерного HFD hot pixels и ниже HFD настоящих звёзд. Это не универсальное число для всех камер: масштаб изображения и фокус меняют видимый размер источников.
После успешного решения WCS добавляется к FITS header. Центр кадра появляется в log Stack/Solve, а статусная строка viewer начинает отображать небесные координаты позиции курсора. Чтобы сохранить астрометрию в исходный FITS, необходимо выполнить сохранение файла. Для внешних программ command-line solver дополнительно формирует отчёт и может записывать стандартный .wcs; результат выполнения обозначается статусом PLTSOLVD и кодом возврата.
Звёздные базы и выбор каталога для solving
Наличие одной star database — обязательная часть локального plate solving. Программа устанавливается отдельно от каталога: маленький Windows installer не содержит гигабайтный набор звёзд. В актуальной линейке основными solving-базами служат D05, D20, D50 и D80. Число в названии связано с предельной плотностью каталога: примерно 500, 2000, 5000 или 8000 звёзд на квадратный градус. В звёздно бедных областях база включает более слабые объекты, при необходимости доходя примерно до 21-й звёздной величины, а в богатых полях плотность ограничивается, чтобы размер оставался умеренным.
Практический выбор зависит от FOV. Для поля около 0,6° и шире можно использовать D05, D20, D50 или D80. D05 — самый компактный вариант, D80 — самый большой и содержит наиболее плотный набор; размер D80 около 1,25 GB. В readme текущего Windows installer диапазоны конкретизированы: D05 ориентирована примерно на 6° > FOV > 0,6°, D20 — >0,3°, D50 — >0,2°, D80 — >0,15°. Эти значения полезнее воспринимать как рабочие диапазоны каталога, а не как гарантию решения любого кадра внутри диапазона.
Для узкого поля каталог должен содержать достаточно звёзд именно на маленьком фрагменте неба. Поэтому для FOV ниже 40 arcmin checklist переводит пользователя к более плотным D20/D50/D80, а в особенно узком или звёздно бедном поле имеет смысл D80. Для широкоугольных задач доступны G05 и W08: readme связывает G05 с примерно 3–20° и W08 с полями шире 20°. Неправильный выбор базы проявляется не только ошибкой «database not found», но и ситуацией, когда каталог технически открыт, однако в искомом поле недостаточно пригодных звёзд для устойчивого сопоставления.
V50 — отдельная фотометрическая база с плотностью, сопоставимой с D50, и рассчитанными Johnson-V данными плюс Gaia BP-RP color information. Она может одновременно использоваться для solving и фотометрических задач; для очень широких кадров свыше примерно 10° V50 также отмечена как подходящая. В каталожной линейке присутствуют и специализированные базы аннотаций: HyperLEDA для галактик и отдельная база переменных звёзд. Они не заменяют основную solving database, если задача — обычный plate solve.
Старые H17, H18, V17, G17 и G18 относятся к прежнему поколению каталогов и могут быть удалены после перехода на D-линейку. Это особенно важно при переносе уже настроенной установки: сохранение старых файлов «на всякий случай» увеличивает занимаемое место и может запутать диагностику. Проверка после обновления проста: открыть типичный FITS, выполнить Solve и убедиться, что новая база найдена; после этого старый каталог не нужен для повседневного решения.
| База | Ориентир по FOV | Плотность/назначение | Когда выбирать |
|---|---|---|---|
| D05 | примерно 0,6–6° | до 500 звёзд/кв. градус | широкие и средние поля, минимальный объём |
| D20 | примерно 0,3–6° | до 2000 звёзд/кв. градус | более узкие поля, чем D05 |
| D50 | примерно 0,2–6° | до 5000 звёзд/кв. градус | узкие поля и звёздно бедные области |
| D80 | примерно 0,15–6° | до 8000 звёзд/кв. градус | максимальная плотность; около 1,25 GB |
| G05 | примерно 3–20° | широкоугольный каталог | очень широкие поля |
| W08 | свыше примерно 20° | wide-field каталог | сверхширокоугольные кадры |
| V50 | solver + photometry | Johnson-V, Gaia BP-RP | фотометрия и plate solving |
Форматы файлов, импорт и экспорт
FITS остаётся основным форматом ASTAP, поскольку в нём одновременно хранятся пиксельные данные, параметры съёмки и WCS. Но viewer и конвертеры работают и с другими астрономическими и графическими типами. На входе поддерживаются JPEG, PNG, TIFF, PPM, PGM, PFM, RAW и uncompressed XISF в зависимости от глубины. Для DSLR RAW используются DCRAW или LibRaw. Важное ограничение XISF — поддерживается несжатый вариант; наличие расширения .xisf само по себе не гарантирует открытие файла, если контейнер использует неподдерживаемую компрессию.
С версии 2026.07.16 ASTAP умеет нативно читать и сохранять FITS с RICE compression и расширением .fits.fz. Раньше для этого требовались внешние fpack/funpack, теперь они не обязательны. GZIP-compressed FITS не поддерживается. Это различие принципиально: .fits.fz с RICE и обычное GZIP-сжатие FITS — разные способы компрессии, и успешная работа одного не означает поддержку другого.
| Глубина | Импорт | Экспорт |
|---|---|---|
| 8-bit | FITS, JPEG, PNG, TIFF, uncompressed XISF | FITS, JPEG, PNG, TIFF |
| 16-bit | FITS, FITS.FZ, PNG, TIFF/ASTRO-TIFF, PPM, PGM, RAW, uncompressed XISF | FITS, FITS.FZ, PNG, TIFF/ASTRO-TIFF, PPM, PGM |
| 32-bit float | FITS, FITS.FZ, TIFF/ASTRO-TIFF, PFM, uncompressed XISF | FITS, TIFF/ASTRO-TIFF, PFM |
Формат экспорта выбирается по дальнейшей задаче. 8-bit JPEG удобен как конечная картинка для просмотра, но теряет динамический диапазон, который нужен для серьёзной постобработки. 16-bit PNG или TIFF сохраняет существенно больше градаций и подходит для передачи растянутого либо нерастянутого изображения в графический редактор. 32-bit float TIFF/PFM сохраняет плавающую точку и лучше соответствует промежуточному научно-техническому результату. FITS предпочтителен, когда нужно сохранить астрономический header и WCS.

Stretch в viewer и данные файла нужно различать. При экспорте растянутого JPEG/PNG/TIFF отображаемые gamma и stretch влияют на итог. Если цель — сохранить линейный результат для дальнейшей обработки, экспорт должен быть выбран так, чтобы не зафиксировать только экранное представление. Контрольный способ — повторно открыть экспортированный файл и сравнить гистограмму и вид слабых деталей с ожидаемым режимом, а для FITS дополнительно проверить сохранность header.
CLI solver принимает FITS, TIFF, PNG, JPG и uncompressed XISF. Barebone command-line version не принимает RAW, даже если GUI умеет импортировать RAW через внешнюю библиотеку. Это одно из отличий GUI и CLI, которое важно учитывать в автоматизации: скрипт, передающий DSLR RAW непосредственно astap_cli, не повторяет поведение интерактивного viewer.
Интеграции и командная строка
ASTAP проектировалась так, чтобы нативный solver можно было вызывать из acquisition-программ. В перечень прямо входят CCDCiel, N.I.N.A., Astro Photography Tool, Voyager и Sequence Generator Pro. Типовая интеграция сводится к тому, что управляющая программа сохраняет plate-solve exposure, передаёт ASTAP имя файла и параметры поиска, получает WCS/результат и использует вычисленный центр для correction/sync. Пользователь поэтому должен настраивать не только ASTAP, но и профиль камеры в acquisition-программе: неверный pixel size, focal length или FOV может заставить solver искать не тот масштаб.
N.I.N.A. поддерживает ASTAP как primary plate solver и отдельно позволяет назначить blind solver. Это полезная архитектура: быстрый локальный решатель работает при нормальных координатах и масштабе, а отдельный blind backend используется как fallback. Если включено Use Blind Solver For Failures, N.I.N.A. после неудачи основного solver может перейти к резервному. Такая схема не означает, что ASTAP не умеет blind solving; она лишь отделяет быстрый повседневный путь от аварийного в конкретной acquisition-программе.
Командная строка ASTAP даёт более прямой контроль. Параметр -f указывает файл, -r — radius search field в градусах, -fov — высоту поля, -ra — right ascension в часах, -spd — south pole distance, то есть declination + 90° в градусах. -z задаёт downsample factor, -s ограничивает число звёзд, -t регулирует quad tolerance, -m — минимальный размер звезды для фильтрации hot pixels. Для выбора базы используются параметры каталога/пути, а -speed переключает режим поиска.
FOV=0 и -z 0 включают автоматический выбор соответствующего параметра. Для корректного FITS RA, DEC и FOV часто берутся из header, поэтому передавать их повторно не требуется. Для non-FITS они служат исходными условиями поиска. Внешнему frontend имеет смысл как минимум предоставить пользователю downsampling и search radius: они сильнее всего влияют на компромисс между скоростью и областью, которую solver обязан исследовать.
После CLI solve ASTAP создаёт служебный результат с признаком PLTSOLVD. Для успешного решения записываются CRPIX, CRVAL и CD matrix, то есть ключевые элементы WCS. При использовании -wcs можно получить стандартный WCS-файл. Коды возврата позволяют автоматизации различать причины отказа: 0 — без ошибок, 1 — решение не найдено, 2 — недостаточно звёзд, 16 — ошибка чтения файла, 32 — отсутствует database, 33 — ошибка чтения database, 34 — ошибка обновления входного файла. Это намного надёжнее, чем трактовать любой ненулевой исход как одинаковую «ошибку plate solving».
В версии 2026.04.21 была удалена PlateSolve2 command-line compatibility. Старые сценарии, запускавшие ASTAP как drop-in замену по интерфейсу PlateSolve2, после обновления требуют переработки либо старой версии ASTAP. Это существенное изменение совместимости, а не косметическая правка. Нативные вызовы ASTAP и его собственные CLI arguments сохраняются и должны использоваться в новых интеграциях.
Barebone astap_cli распространяется отдельно и также входит в Windows installer. Она ориентирована на solving, не выводит обычный GUI notifier и не принимает RAW. Для Windows 11 ARM64 опубликована отдельная command-line сборка; полноценного Windows ARM64 GUI в основной таблице нет. На Android доступны CLI-сборки для ARM и x86, причём для x86/x64 прямо отмечено отсутствие GUI application. Поэтому утверждение «ASTAP есть на Android» корректно только с уточнением, что речь идёт о командном solver, а не о настольном интерфейсе.
| CLI-параметр | Назначение | Практический смысл |
|---|---|---|
| -f | входной файл | FITS/TIFF/PNG/JPG/uncompressed XISF для solver |
| -r | радиус поиска | ограничивает область вокруг стартовой позиции |
| -fov | высота поля в градусах | 0 включает auto; неверный масштаб мешает solve |
| -ra / -spd | стартовая небесная позиция | нужна главным образом для non-FITS или явной переустановки центра |
| -z | downsampling | 0 — auto; уменьшение кадра ускоряет детекцию |
| -s | максимум звёзд | типично 500; меньше — быстрее, но менее устойчиво |
| -t | quad tolerance | настройка допуска геометрического совпадения |
| -m | минимальный размер звезды | помогает не принимать hot pixels за звёзды |
| -wcs | формат результата | запись стандартного WCS |
| -speed | режим поиска | может переключаться на более осторожный slow/auto сценарий |
Продвинутые функции ASTAP
Мозаики и астрометрическое выравнивание
Для stitching нескольких полей ASTAP использует astrometric alignment. В отличие от обычного internal star alignment, где кадры совмещаются относительно первого изображения, мозаика опирается на WCS и может использовать SIP для описания геометрии. Это позволяет размещать панели на общей небесной сетке даже при небольшом вращении или различиях положения. Размер выходного canvas следует контролировать: слишком большой запас увеличивает память, а ошибочно попавший в набор кадр из другого поля способен растянуть полотно до непрактичных размеров.
Сообщение Too many missing tiles означает, что расчетная область покрытия содержит слишком много пустоты. Типичная причина — outlier из другой серии: ASTAP пытается включить его координаты в общий canvas, после чего реальное покрытие становится малой долей поля. Исправление состоит не в увеличении допусков, а в проверке небесных позиций панелей и удалении лишнего файла. Уже готовую мозаику можно обрезать через crop, чтобы убрать неиспользуемые края.
Image inspection и CCD Inspector
Image inspection рассчитан на объективную диагностику качества звёзд. Он использует HFD и shape information по полю, поэтому позволяет видеть не только средний фокус, но и пространственный рисунок отклонений. Если один край систематически имеет более крупные или менее круглые звёзды, это может указывать на tilt либо оптическое поле, требующее механической настройки. Отдельный Aberration Inspector визуально сравнивает участки кадра и помогает отделить общий дефокус от проблемы, локализованной по углам.
Для контроля результата полезно повторять инспекцию на нескольких кадрах одной серии, а не делать вывод по одному exposure. Seeing способен изменить HFD всего поля, тогда как tilt обычно проявляется как устойчивый градиент качества по направлению. Monitoring tab автоматизирует такую проверку: ASTAP следит за выбранным каталогом, открывает новый файл и может запускать Tilt & HFD measurement. Это превращает viewer в диагностический экран во время механической регулировки.
Live stacking и Monitoring
Live stacking следит за каталогом и складывает появляющиеся там изображения по мере их записи. После обработки файлы переименовываются с расширением .fts, что позволяет отличать уже добавленные кадры; предусмотрена команда вернуть исходные расширения. Если новый кадр находится примерно на 0,2° дальше от предыдущего поля, ASTAP автоматически начинает новый stack. Это удобно при последовательной съёмке разных целей, но поведение следует учитывать при dithering и больших смещениях.
В live stacking нет rejection плохих кадров: все обнаруженные изображения добавляются с одинаковым влиянием в последовательное среднее. Поэтому этот режим предназначен для оперативного просмотра накопления сигнала, а не для максимально строгой финальной интеграции. Облако, смазанный кадр или случайный дефокус попадут в результат, если файл оказался в отслеживаемой папке. Для качественного итогового stack лучше выполнить обычный Analyse, исключить слабые subframes и применить sigma-clipping при необходимости.
Monitoring отличается от live stacking: он может просто открывать каждый новый файл и выполнять выбранное действие. Solve image полезен для базовой монтировки без энкодеров, когда acquisition-программа регулярно делает короткие снимки, а ASTAP показывает реальное положение поля. Tilt & HFD measurement, напротив, подходит для настройки оптического тракта. В обоих случаях каталог становится интерфейсом между acquisition-программой и ASTAP без сложного API.
Background equalization и Pixel math
Pixel math содержит инструменты коррекции, включая background equalization. Его задача — уменьшить крупномасштабный градиент, который может быть вызван засветкой, Луной или неодинаковым фоном панелей. Для plate solving это не только косметика: сильный gradient ухудшает детекцию слабых звёзд, и checklist прямо предлагает Equalise background как один из способов сделать трудный кадр решаемым. Для научной фотометрии такую коррекцию нельзя применять без понимания её влияния на измеряемый фон.
При стэкинге background equalization может использоваться после получения результата, особенно если панели или кадры имеют неодинаковый уровень фона. Однако градиент не следует путать с виньетированием. Виньетирование должно исправляться корректным flat field, тогда как equalization работает с более крупномасштабным изменением фона. Если углы темнее из-за оптики и dust shadows повторяются на каждом кадре, сначала нужно проверить flats, а не пытаться маскировать калибровочную проблему математическим выравниванием.
Blink, Track and Stack и аннотации
Blink позволяет быстро переключать последовательность изображений и искать изменение или движущийся объект. Track and Stack добавляет выравнивание по предполагаемому движению, что актуально для малых тел, смещающихся относительно звёзд. Для солнечной системы ASTAP умеет выполнять annotation с использованием ephemerides MPC. Эти функции ориентированы на наблюдательную работу и отличаются от декоративной разметки: координатная привязка кадра участвует в идентификации и измерениях.
Deep-sky и star annotations используют установленные каталоги. Для галактик доступна HyperLEDA-база, а переменные звёзды могут сопоставляться со специализированными данными. Аннотация полезна и как контроль solve: если подписи систематически попадают на соответствующие объекты по всему полю, WCS согласуется с изображением. Смещение подписей к краям при хорошем центре может указывать на геометрическую дисторсию, которую простая линейная модель не описывает полностью.
Системные требования
ASTAP распространяется для Windows, Linux и macOS, причём архитектура имеет значение. Для Windows основной GUI installer — 64-bit x86; существует 32-bit zip без installer. Для Windows 11 на ARM публикуется command-line build, а не обычная GUI-сборка. Linux охватывает x86_64, x86, aarch64/arm64 и armhf/arm32; это включает Raspberry Pi Linux 32/64-bit. macOS поддерживается в отдельных 64-bit сборках для Intel и Apple Silicon.
Числовые минимумы по CPU и RAM для версии 2026.07.30 не задаются. Реальная нагрузка определяется размером кадров и выбранной операцией. Обычный stack устроен так, что потребление памяти не растёт линейно с количеством stacked images, поскольку калибровка и объединение организованы без сохранения всех промежуточных результатов. Но это не означает фиксированное малое потребление RAM: большой mosaic canvas способен привести к memory overload, а thumbnail viewer полностью загружает изображения в память и потому плохо подходит для сотен крупных FITS одновременно.
Диск нужно рассчитывать не по 6,3 MB installer, а по программе плюс database. D80 занимает около 1,25 GB и является наиболее плотной основной базой. Более компактные D05/D20/D50 экономят место, если поле зрения позволяет. Дополнительные V50, HyperLEDA и variable star databases нужны только для соответствующих фотометрических и аннотационных задач и увеличивают storage отдельно. Установка всех каталогов «про запас» не обязательна: для solving нужна одна подходящая star database.
На Windows x64 installer работает через стандартный механизм установки, но имеет статус неподтверждённого издателя, поэтому система может показать SmartScreen/UAC. На macOS Apple Silicon требуется однократная операция code signing для executable; на macOS Sequoia при блокировке package разрешение задаётся через System Settings → Privacy & Security. Эти требования относятся к политике доверия операционной системы и не означают наличие отдельного ASTAP account или подписки.
Сетевой доступ не входит в минимальный набор для локального solving и стэкинга. Однако Internet-dependent команды — online query, получение некоторых данных и внешние каталожные обращения — требуют сети. На macOS для internet access указывается OpenSSL 1.1; на Linux при соответствующей ошибке используется libssl-dev. Если задача ограничена локальным FITS, установленной star database и plate solving, отсутствие сети не мешает базовой работе.
К входному изображению solver предъявляет требования, которые практически важнее формальных характеристик компьютера. Предпочтительны круглые сфокусированные звёзды, как минимум около 30 детекций и несколько сотен для комфортного запаса; ориентир по размеру кадра — не ниже примерно 1280×960. Для крупных файлов используется downsampling. Насыщенные, сильно растянутые или тяжело обработанные изображения ухудшают распознавание; исходный линейный FITS обычно является лучшим plate-solve frame.
| Компонент | Подтверждённая поддержка/требование | Комментарий |
|---|---|---|
| Windows | x64 GUI installer; x86 32-bit zip | Windows 11 ARM64 — отдельный CLI solver |
| Linux | x86_64, x86, aarch64/arm64, armhf/arm32 | .deb, .rpm, .pkg.tar.zst и tar.gz зависят от архитектуры |
| macOS | 64-bit Intel и Apple Silicon | Apple Silicon требует code signing; сетевым функциям нужен OpenSSL 1.1 |
| Raspberry Pi | Linux 32/64-bit | соответствующие ARM packages |
| Место для программы | Windows installer 6,3 MB | каталог звёзд хранится отдельно |
| Star database | одна база обязательна для plate solving | D80 около 1,25 GB; выбирать по FOV |
| RAM/CPU | числовой минимум не задан | нагрузка зависит от размера кадров, mosaic и viewer |
| Интернет | не нужен для локального solving/stacking | нужен сетевым query и отдельным online-функциям |
Производительность и ресурсоёмкость
Скорость plate solving определяется не одной характеристикой процессора. На неё одновременно влияют стартовая ошибка координат, точность FOV, число используемых звёзд, downsampling, выбранная database и качество детекций. Быстрое решение возле известного центра принципиально отличается от blind search на десятки градусов. Поэтому корректное сравнение производительности начинается с одинакового изображения, одной базы и одинакового search radius, а не с субъективного ощущения «этот solver быстрее».
Встроенный benchmark blind solving показывает масштаб компромисса. Для монохромного кадра M16 2328×1760 с FOV 1,75×1,32°, выдержкой 50 секунд, D50 и стартовой ошибкой 90° время составляло 23,8 s при 500 звёздах, 9,8 s при 300, 6,7 s при 200 и 4,8 s при 100. Это не универсальные показатели для любого компьютера или поля; ценность таблицы в другом — она демонстрирует, насколько уменьшение Max stars сокращает поиск и одновременно повышает вероятность fail.
| Max stars | Время в опубликованном blind test | Компромисс |
|---|---|---|
| 500 | 23,8 s | максимальный запас звёзд из приведённого теста |
| 300 | 9,8 s | существенно быстрее при меньшем наборе |
| 200 | 6,7 s | ещё быстрее, выше риск неудачи |
| 100 | 4,8 s | минимальное время в тесте, наибольший риск failure |
Downsampling особенно полезен на современных камерах с высоким разрешением. Solver не получает дополнительной астрометрической пользы от каждого пикселя, если звёзды уже хорошо видны, зато вынужден обрабатывать больший массив. Автоматический -z 0 или ручной factor 2 для изображения выше примерно 3000 пикселей по высоте уменьшает вычисления и объединяет цвет в монохромное представление, что может повысить SNR звёздной детекции на DSLR/OSC кадре.
Плотная database не обязана замедлять обычный solve настолько, чтобы её избегать: D80 специально рассчитана на узкие и star-poor поля, а её основной недостаток — объём хранения. Гораздо сильнее время увеличивает широкий search radius вокруг неверной стартовой позиции. Если mount находится близко к цели, разумнее передать корректные координаты и искать локально. Blind 180° следует использовать как диагностический или fallback режим, а не как стандартный путь для каждого exposure.
В стэкинге архитектура памяти отличается от thumbnail viewer. Основной stack ограничивает memory use независимо от количества кадров и не записывает промежуточные calibrated lights. Поэтому увеличение числа subframes в первую очередь увеличивает время чтения и вычислений, а не требует держать всю серию одновременно. Но пространственный размер одного кадра и выходного canvas всё равно определяет объём рабочих массивов; особенно это заметно на больших мозаиках.
История версий показывает направленную оптимизацию. В феврале 2025 появились threaded stacking и ускорения анализа; 25 февраля stacking был ускорен примерно на 25% вместе с небольшим ускорением solver. В ноябре 2025 mosaic stitching стал в 3–5 раз быстрее благодаря multithreading. В июле 2026 sigma-clip получил ещё около 25% ускорения. Эти цифры относятся к конкретным изменениям и операциям, а не к обещанию, что любой полный workflow ускорится на ту же долю.
При оценке результата скорость нельзя отделять от устойчивости. Слишком малое число звёзд, чрезмерный downsampling или узкий search radius могут дать быстрый fail, который затем потребует повторного запуска. Оптимальная настройка — та, где обычные кадры решаются с первого раза. Для автоматической ночной сессии стабильность первичного solver важнее минимальной разницы в секундах, потому что повторные exposures и fallback способны съесть больше времени, чем экономит агрессивная оптимизация.
Отзывы пользователей и профильных изданий
Отзывы об ASTAP полезнее читать по сценариям, чем сводить к средней оценке. На SourceForge проект имеет десять опубликованных отзывов с общей оценкой 5,0/5; отдельные агрегированные показатели показывают 4/5 за ease и design и 5/5 за features и support. Один отзыв 2023 года выделяет сочетание функциональности, точности и сравнительно простого освоения, другой 2022 года называет ASTAP основным stacker автора. Это положительная выборка небольшой аудитории, поэтому рейтинг нельзя трактовать как измеренную вероятность безотказного plate solving для любой оптики.
В профильной документации N.I.N.A. отношение к ASTAP более практическое: программа входит в поддерживаемые solvers и рекомендуется как primary plate solver, тогда как blind solver настраивается отдельно. Это хорошо соответствует архитектуре ASTAP — быстрый локальный solve при приблизительно известных координатах и FOV является её обычным рабочим сценарием. В экосистеме автоматизированной астрофотографии наличие такой интеграции важнее общего пользовательского рейтинга: solver должен стабильно возвращать WCS и корректный exit status без ручного вмешательства.
Обсуждения Cloudy Nights показывают и противоположную сторону. Владельцы длиннофокусных систем описывают случаи, когда ASTAP требовала более длинной plate-solve экспозиции, точной коррекции focal length/FOV или более плотной базы. В теме 2025 года с EdgeHD 8 один участник сообщил о неполной стабильности ASTAP на своём конкретном сетапе и перешёл на PlateSolve3; это индивидуальный опыт одной конфигурации, а не универсальный benchmark. Другие участники 2025 года сравнивали ASTAP, PinPoint и PlateSolve3 на одинаковых FITS и сочли все три пригодными для повседневной N.I.N.A. работы.
Отдельная группа проблем связана с узкополосными фильтрами. В обсуждениях 2025 года встречаются plate-solve failures с L-eXtreme/L-Ultimate при определённых gain/exposure, а изменение экспозиции, gain или solver помогало конкретным пользователям. Эти сообщения согласуются с техническими требованиями ASTAP: solver нуждается в достаточном числе чистых звёзд, а высокая шумность или слишком мало detected stars ухудшают matching. Практический вывод не в том, что «ASTAP не работает с narrowband», а в необходимости проверять star count, exposure, FOV и database именно на plate-solve кадрах данной системы.
Отзывы о стэкинге встречаются реже, чем обсуждения plate solving, потому что ASTAP часто устанавливают именно как backend для acquisition software. Положительные оценки stacker обычно связаны с тем, что calibration, HFD sorting, star alignment и sigma clipping доступны в одной программе. При сложной художественной обработке пользователи всё равно переходят в специализированные image-processing packages. Поэтому ASTAP получает наиболее сильные отзывы там, где нужна техническая надёжность вокруг solve/FITS, а не полный набор творческих инструментов.
Профильные обучающие материалы по N.I.N.A. обычно рассматривают ASTAP рядом с другими solvers, а не как единственно возможный вариант. Это здоровая модель выбора: если оптика даёт много звёзд и точный FOV, ASTAP удобна как быстрый локальный solver; если конкретный сетап регулярно создаёт edge cases, fallback Astrometry.net или альтернативный local solver способен повысить устойчивость всей цепочки. Сам факт существования fallback не является недостатком ASTAP — автоматизированная система выигрывает от резервного метода независимо от primary solver.
Сравнение с аналогами
Сравнивать ASTAP корректно с программами, которые решают ту же астрометрическую задачу, но не обязательно повторяют её viewer, stacking и photometry. Astrometry.net — самостоятельная система blind astrometric calibration с web service и локальным open-source пакетом; PlateSolve3 — локальный solver PlaneWave, для которого устанавливается отдельный star catalog. Оба могут использоваться в астрофотографическом workflow, однако ни один из них не является прямой функциональной копией ASTAP как комбинированного FITS/stacking приложения.
| Критерий | ASTAP | Astrometry.net | PlateSolve3 |
|---|---|---|---|
| Основная роль | Local plate solver + stacking + FITS viewer + photometry | Blind astrometric calibration, web или local | Local plate solver в экосистеме PlaneWave и сторонних acquisition workflows |
| Каталог | Одна из D/G/W/V баз, выбираемая по FOV | Index files по диапазонам масштаба | Отдельный PlateSolve 3 star catalog |
| Blind solving | Есть; в GUI возможен search radius 180°, auto FOV в ограниченном диапазоне | Сильный базовый сценарий проекта — blind calibration | Используется как local solver; поведение зависит от установленного каталога и интеграции |
| Стэкинг | Есть average и sigma-clipping average, calibration frames | Нет как основной функции | Нет как основной функции |
| FITS viewer/inspection | Развёрнутый viewer, header, annotations, HFD/tilt tools | Не является desktop FITS viewer | Не является комбинированным FITS viewer/stacker |
| Automation | GUI + astap_cli, exit codes и WCS | solve-field/API/web service | Интегрируется в PlaneWave software и сторонние программы |
| Сеть | Не нужна для local solve при установленной базе | Web service требует сеть; local build работает локально | Local catalog и solver |
| Типичный выбор | Быстрый primary solver и универсальный FITS toolbox | Blind fallback или инфраструктура с API/index files | Альтернативный local solver, особенно если конкретный сетап лучше решается PS3 |
ASTAP и Astrometry.net
Astrometry.net спроектирована вокруг blind calibration: она ищет соответствие по index files и может работать через nova.astrometry.net либо локально после установки code и подходящих индексов. В local варианте пользователь скачивает именно те index scales, которые соответствуют угловому размеру кадров; лишние индексы увеличивают время поиска. ASTAP использует собственную систему D/G/W каталогов и при обычной астрофотографии чаще запускается около известной позиции монтировки. Это делает ASTAP проще как fast primary solver, когда центр и FOV приблизительно известны.
Преимущество Astrometry.net проявляется, когда исходная информация о кадре отсутствует или неверна. Сам проект создан для blind astrometric calibration arbitrary images, и его web service позволяет решить файл без установки локального каталога на пользовательскую систему. Цена web-сценария — передача изображения внешнему сервису и зависимость от сети. Local Astrometry.net устраняет эту зависимость, но требует настройки пакета и index files. ASTAP, напротив, после установки database работает полностью локально для solve.
Если задача включает не только координаты, но и стэкинг, FITS header editing, image inspection или photometry, ASTAP закрывает больше операций в одном GUI. Astrometry.net следует выбирать не как «редактор вместо ASTAP», а как специализированный solver/backend. В N.I.N.A. практична связка ASTAP primary + blind solver fallback: быстрые штатные solves остаются локальными и короткими, а действительно потерянное поле передаётся более широкому алгоритму.
ASTAP и PlateSolve3
PlateSolve3 — локальная утилита PlaneWave. Для неё публикуются программа и отдельный star catalog; в текущей линейке catalog installer состоит из нескольких частей, одна из которых имеет размер 2,0 GB. PlaneWave использует этот catalog в своих pointing-model workflows, а PlateSolve3 также встречается как solver в N.I.N.A.-сценариях. В отличие от ASTAP, это не пакет для calibration/stacking и не многофункциональный FITS viewer.
Практические отзывы показывают, что superiority не универсальна. Некоторые пользователи длиннофокусных или узкополосных систем сообщали, что PlateSolve3 решил edge cases, где их ASTAP configuration давала fail. В отдельном сравнении 2025 года на большом наборе FITS ASTAP, PinPoint и PlateSolve3 все были признаны пригодными, а статистическая разница не считалась значимой для everyday use. Поэтому переход оправдан при повторяемой проблеме конкретного optical train, а не только из-за чужого единичного отчёта.
ASTAP удобнее, когда solver нужен вместе с диагностикой кадра, локальным viewer и stacking, либо когда важен маленький executable с выбором базы по FOV. PlateSolve3 уместен как альтернативный local backend, если он лучше справляется с конкретным полем и уже встроен в используемый acquisition workflow. Объективный тест должен включать одинаковые plate-solve exposures, одинаковую стартовую ошибку позиции и серию из десятков или сотен кадров, а не один удачный solve.
Итог сравнения привязан к роли. Для standalone работы с FITS и единого набора астрономических инструментов ASTAP функционально шире. Для максимально blind solve без исходной информации сильнее специализированная архитектура Astrometry.net. Для пользователя PlaneWave или N.I.N.A., у которого конкретная оптика стабильно решается PlateSolve3, второй local solver может оказаться практичнее. Наличие альтернатив не уменьшает ценность ASTAP: plate solving — измеримый этап, где выбор определяется процентом успешных решений на собственной серии.
Частые ошибки и способы проверки результата
Solver не находит решение
Первое действие при solve failure — не менять сразу все параметры. Нужно проверить F4/star detection: ASTAP должна видеть хотя бы несколько десятков нормальных звёзд, а не hot pixels и шум. Если звёзд слишком мало, увеличивают plate-solve exposure, используют менее подавляющий звёзды фильтр для отдельного solve frame либо выбирают более плотную database. Если детекций много, следующим проверяют FOV и стартовые координаты. Ошибка масштаба на десятки процентов способна быть разрушительнее недостатка вычислительной мощности.
Диагностический blind test выполняется с FOV=auto и search radius=180°. Он помогает отделить плохие metadata от физически нерешаемого изображения. При успешном blind solve ASTAP сообщает найденную высоту поля; это значение можно вернуть в профиль камеры/телескопа. Если blind test тоже не проходит, нужно смотреть star shapes, saturation, gradient, hot pixels и database range. Для очень узкого поля следует использовать D20/D50/D80, а не D05.
Database не найдена
CLI code 32 означает отсутствие star database, code 33 — ошибку чтения. На Windows программа и база по умолчанию находятся в C:\Program Files\astap. На Linux важны /opt/astap и /usr/share/astap/data, на macOS — /usr/local/opt/astap. Если files скопированы вручную в нестандартное место, путь должен быть доступен ASTAP или явно задан. Простое наличие каталога на другом диске без настройки не решает проблему.
Hot pixels принимаются за звёзды
На коротких dark-rich exposures hot pixels могут оказаться яркими и точечными. После F4 нужно сравнить их HFD с настоящими звёздами и поднять Ignore stars less than так, чтобы отсечь меньшие детекции. Слишком высокий порог удалит и реальные компактные звёзды, поэтому параметр подбирается между двумя группами размеров. Дополнительная калибровка dark frames уменьшает число дефектных пикселей, но для отдельного plate-solve exposure acquisition-программа не всегда выполняет полноценную калибровку.
Сильный фон или narrowband
Высокий background, выраженный gradient и narrowband filter уменьшают контраст доступных solver stars. Для градиента ASTAP предлагает Equalise background. Для narrowband обычно практичнее увеличить plate-solve exposure до уровня, где появляются десятки уверенных звёзд, и не завышать gain настолько, чтобы шум начал доминировать. Контроль — не внешний вид растянутого кадра, а число и качество детекций после F4.
Stack имеет спутниковые следы
Average не удаляет outliers статистически, поэтому яркий satellite trail остаётся в среднем. Sigma-clipping average предназначен именно для подобных отклонений. Если слабый след остаётся, можно уменьшить sigma factor, но после изменения нужно проверить слабые звёзды и тонкие детали: слишком жёсткое отсечение способно отвергать полезные значения. Наличие достаточного числа subframes повышает устойчивость статистического rejection.
Мозаика получает огромные пустые поля
Ошибка Too many missing tiles или аномально большой canvas указывает на геометрический outlier. Нужно проверить solved positions всех панелей и найти файл, который относится к другой области или имеет неверный WCS. Увеличивать oversize нельзя считать исправлением: это расходует память и расширяет пустоту. После удаления outlier mosaic пересчитывается, а остаточные края обрезаются crop.
Интеграция N.I.N.A./APT не работает, хотя GUI Solve успешен
Если самостоятельный ASTAP решает тот же FITS, star database и solver исправны. Тогда проверяются path к astap executable, выбранный solver в acquisition software, передаваемый FOV/pixel scale и права на временный файл. Для CLI полезен exit code: 16 указывает на read error, 34 — update input error. Такое разделение предотвращает бессистемную переустановку database при проблеме доступа к файлу.
FITS.FZ не открывается
Нативная RICE compression появилась только в 2026.07.16. Старую ASTAP нужно обновить. При актуальной версии необходимо убедиться, что файл действительно использует FITS RICE, а не GZIP: gzip compression программа не поддерживает. Расширение файла само по себе недостаточно для определения алгоритма, поэтому происхождение и способ упаковки имеют значение.
Проверка успешного workflow всегда должна завершаться содержательным результатом. Для solve это WCS/координаты и корректные annotations; для stack — отсутствие систематического смещения звёзд, разумный фон и отсутствие неожиданных calibration artifacts; для photometry — повторяемость измерений и корректная identification comparison/check stars. Нажатая кнопка без проверяемого результата не является подтверждением исправной настройки.
Фотометрия и измерительные сценарии
Photometry tab предназначена для aperture photometry переменных звёзд и других точечных источников. Рабочий набор добавляется через Browse; при необходимости кадры анализируются, калибруются и RAW OSC разделяется на цветовые компоненты через popup operations. Для ручного сценария выбирается Manual star selection, затем на одном из изображений отмечается до десяти звёзд, а роли variable, check и comparison распределяются в отчёте. Для массового режима есть измерение всех annotated объектов выше заданного SNR и измерение всех звёзд выше порога.
Фотометрическая база V50 содержит рассчитанные Johnson-V величины и цветовую информацию Gaia BP-RP. Это позволяет калибровать измерения относительно каталожных данных и работать с цветовой зависимостью системы. В версии 2026.03.20 photometry получила крупное обновление, а 26–27 марта появились command-line варианты. В апреле исправлялись выбор aperture и отдельные случаи центрального пикселя с нулевым значением, что показывает активное развитие именно измерительной части, а не только plate solver.
Для точной работы важны исходные изображения. Saturated star теряет линейную связь между flux и сигналом, поэтому не годится как хорошая comparison star. Большая туманность вокруг звезды усложняет автоматический background/aperture; в версии 2026.03.01 появилась возможность отключать autocenter вручную для звёзд, окружённых nebulosity. Эти ограничения означают, что автоматическая photometry не отменяет контроль aperture, SNR, background и выбора comparison stars.
Цветовая трансформация становится существенной, когда instrumental response фильтра отличается от стандартной системы. ASTAP содержит инструменты для определения transformation coefficients и расчёта поправок через цветовой индекс. Для пользователя это не декоративная «коррекция цвета», а попытка привести instrumental magnitudes к стандартизованной системе. Применять transformation следует только после получения коэффициентов для конкретной камеры и фильтров; перенос чужих coefficients на другой optical train не даёт подтверждённой калибровки.
Результат фотометрического workflow следует проверять по check star и повторяемости серии. Если comparison ensemble стабилен, а check star демонстрирует систематический drift, причина может быть в изменении transparency, air mass, выборе aperture или цветовой зависимости. ASTAP предоставляет вычислительный инструментарий, но качество наблюдения определяется и данными. Для научной публикации или отправки измерений в профильные базы необходимы дополнительные требования соответствующей организации, которые не заменяются самим фактом наличия Photometry tab.
Практические сценарии использования
Автоматическое центрирование цели
Перед основной экспозицией acquisition-программа делает короткий кадр, ASTAP решает его и возвращает WCS. Управляющее приложение вычисляет разницу между фактическим и заданным центром, корректирует mount и при необходимости повторяет solve. Для стабильной работы достаточно один раз подобрать database и plate-solve exposure так, чтобы обычные кадры содержали уверенные звёзды. В таком сценарии ASTAP может вообще не использоваться как viewer пользователем во время ночи — его ценность состоит в предсказуемом machine-to-machine результате.
Проверка фокусировки и tilt
После механической регулировки камеры серия коротких звёздных кадров пишется в monitored folder. ASTAP автоматически открывает новые файлы и выполняет Tilt & HFD measurement. Пользователь сравнивает HFD по участкам кадра: общий рост по всему полю указывает на ухудшение focus/seeing, устойчивый перекос одного края — на геометрию сенсора или оптики. Для надёжности используются star-rich кадры без большой яркой туманности, способной нарушить распределение детекций.
Быстрый stack без промежуточных файлов
Для серии light/dark/flat пользователь загружает кадры, запускает Analyse and organise, сортирует lights и исключает плохие subframes. Calibration и stacking выполняются в памяти, результат сохраняется как FITS. Этот workflow особенно удобен, когда нужен технически корректный master для дальнейшей обработки, а не отдельные calibrated lights. Если же дальнейший pipeline требует каждому приложению собственные откалиброванные subframes, ASTAP не создаёт их автоматически в стандартном stack process.
Сборка мозаики
Панели сначала должны иметь корректные астрометрические решения. В Alignment выбирается astrometric solver, затем ASTAP размещает кадры по WCS на общем canvas. Перед финальным stitch проверяются outliers и размер oversize. После объединения пустые края обрезаются, а различия background корректируются только после проверки flats и экспозиционной совместимости. Ошибка геометрии панели должна исправляться solve/WCS, а не маскироваться растяжением или ручным сдвигом.
Работа с коллекцией FITS
Preview и thumbnail viewer ускоряют визуальную навигацию по коллекции. Для небольших наборов thumbnails удобны, но сотни полноразмерных файлов лучше просматривать последовательно через Preview из-за памяти. Batch solve добавляет WCS к серии, а настраиваемая колонка Lights способна показывать выбранный header keyword. Отобранные строки можно копировать в spreadsheet для внешнего анализа метаданных без ручного переписывания каждого значения.
Поиск причины регулярных plate-solve failures
Сначала один проблемный FITS открывается напрямую в ASTAP. F4 показывает star detection, затем выполняется blind solve с auto FOV. Если он проходит, найденный FOV переносится в equipment profile. Если нет, проверяются database range, hot pixel threshold, gradient, exposure и shape звёзд. Только после локального теста имеет смысл менять primary/fallback solver в N.I.N.A. Такой порядок отделяет ошибку изображения от ошибки интеграции и не превращает настройку в перебор случайных параметров.
Безопасность и приватность
ASTAP — локальное desktop-приложение: solving, stacking, viewer и работа с установленными каталогами выполняются на компьютере. Для этих операций не требуется загружать кадры в облако и не требуется пользовательский account. Это удобно для коллекций, в которых FITS headers содержат технические или географические metadata. Сетевые функции существуют отдельно и включаются только там, где действительно нужен online query или внешний сервис.
FITS header способен содержать longitude/latitude места наблюдения. Перед передачей файла стороннему online solver или публикацией ASTAP предоставляет Batch processing operation для удаления longitude/latitude. Это стоит делать до загрузки, а не после: уже отправленный third-party сервису файл нельзя считать локальным. После очистки следует снова открыть header и убедиться, что соответствующие поля действительно удалены, не затронув необходимые WCS и параметры экспозиции.
Windows installer имеет статус неподтверждённого издателя, поэтому SmartScreen показывает предупреждение. Это не следует обходить механически для любого файла с похожим именем. Перед запуском нужно убедиться, что дистрибутив получен из подтверждённого канала и имеет ожидаемое имя/размер. На SourceForge текущий astap_setup.exe размером 6,3 MB помечен как latest 64-bit Windows installer; для файла на зеркале также публикуется проверка malware. Предупреждение Windows отражает отсутствие знакомой системе подписи издателя, а не само по себе результат антивирусного анализа.
Исходный код открыт под MPL 2.0, что позволяет технически проверить реализацию и собирать программу самостоятельно. Но открытая лицензия не заменяет обычные правила безопасности: сохранять резервные копии важных FITS перед batch header edits, не запускать неизвестные executable, проверять каталоги назначения при массовой конвертации и не публиковать location metadata без необходимости. Особенно осторожно следует работать с Batch processing, потому что ошибка выбора распространяется сразу на несколько файлов.
ASTAP не требует отдавать mount-control credentials: интеграция с N.I.N.A./APT строится вокруг файлов и результатов plate solving, а непосредственное управление mount остаётся на стороне acquisition software. Тем не менее результат solve способен инициировать correction/sync в этой внешней программе. Поэтому перед unattended session нужно проверить plate solve на безопасной цели, корректный scale и знак координат, чтобы ошибочный WCS не стал причиной неверной команды наведения.
Преимущества и ограничения
Сильные стороны ASTAP связаны с тем, что plate solving не изолирован от остальных астрономических операций. Программа может принять FITS, решить его, записать WCS, показать annotations, измерить HFD, использовать тот же solver для astrometric alignment и затем сохранить stack. Для пользователя это уменьшает число отдельных утилит в технической части workflow. При этом достоинства различаются по сценарию: владельцу автоматизированной монтировки важнее CLI/integration, а наблюдателю переменных звёзд — photometry и каталоги.
Ограничения тоже конкретны. Solver зависит от подходящей star database и качества звёзд, в narrow/star-poor кадрах может потребоваться более длинная экспозиция или более плотный каталог. GUI не опубликован как полноценная Windows ARM64/Android программа; для этих платформ есть CLI-варианты. GZIP-compressed FITS и compressed XISF не относятся к поддерживаемым форматам. Live stacking не отбрасывает плохие frames, поэтому не заменяет финальный analyse + sigma-clipping workflow.
Плюсы
- локальный plate solver работает без отправки обычных кадров во внешний web service после установки star database;
- одна программа объединяет solving, stacking, FITS viewer, photometry, annotations, HFD/tilt inspection, mosaics и batch operations;
- есть прямые интеграции с N.I.N.A., CCDCiel, APT, Voyager и SGP, а собственный CLI возвращает машинно обрабатываемые status/error codes;
- звёздные базы D05/D20/D50/D80 позволяют подбирать плотность под FOV вместо обязательной установки единственного максимально крупного каталога;
- stacking поддерживает calibration frames, internal star alignment, astrometric alignment, average и sigma-clipping average;
- актуальная версия нативно читает и сохраняет RICE-compressed FITS.FZ, а результат можно экспортировать в 16-bit и 32-bit форматы;
- проект имеет открытый исходный код под MPL 2.0 и отдельные сборки для Windows, Linux, macOS и ARM Linux;
- Image inspection и Monitoring позволяют использовать ASTAP как диагностический инструмент при focus/tilt настройке, а не только как post-processing программу.
Минусы
- для plate solving одной установки программы недостаточно: обязательно требуется подходящая star database, а D80 занимает около 1,25 GB;
- Windows installer определяется как приложение с неподтверждённым издателем, а Apple Silicon требует дополнительного code-signing шага;
- успех solver чувствителен к FOV, количеству и форме звёзд, hot pixels, gradient и узкополосным условиям; проблемный optical train требует настройки plate-solve exposure и базы;
- compressed XISF и GZIP FITS не поддерживаются; CLI имеет более узкий список входов и не принимает RAW;
- live stacking добавляет все новые кадры без rejection плохих изображений, поэтому для финального результата нужен обычный контролируемый stack;
- удаление PlateSolve2 command-line compatibility в 2026.04.21 ломает старые сценарии, которые полагались именно на этот режим совместимости;
- мозаики и thumbnail viewer могут заметно нагружать память при большом canvas или большом числе крупных FITS;
- ASTAP не заменяет специализированный пакет глубокой художественной постобработки: слоистая ретушь, сложные маски и широкий набор творческих операций находятся вне её основной задачи.
FAQ по ASTAP
Нужен ли интернет для ASTAP?
Нет для базовых локальных операций. Plate solving использует установленную star database, stacking и FITS viewer работают с локальными файлами. Интернет требуется функциям, которые явно обращаются к внешним данным или web service. Если решается вопрос приватности, локальный solver позволяет не загружать кадр в nova.astrometry.net или другой удалённый backend.
Почему после установки программа не решает кадр?
Потому что plate solver требует отдельную star database. Сначала проверяют, установлена ли D05/D20/D50/D80 или другая подходящая база и видит ли её ASTAP. Затем — FOV, исходные координаты, F4/star detection и качество звёзд. Код 32 в CLI прямо означает отсутствующую database, 33 — ошибку её чтения.
Какую базу выбрать?
Для поля около 0,6° и шире подходит любой D-каталог, включая самый компактный D05. При уменьшении FOV нужна более высокая плотность: D20 ориентирована примерно от 0,3°, D50 — от 0,2°, D80 — от 0,15°. D80 — наиболее универсальная по плотности, но занимает около 1,25 GB. Для сверхшироких полей используются G05/W08, а V50 рассчитана также на photometry.
ASTAP подходит для N.I.N.A.?
Да. N.I.N.A. поддерживает ASTAP и рекомендует её как primary plate solver. Blind solver может быть назначен отдельно для fallback. Практически важно, чтобы N.I.N.A. передавала корректный scale/FOV и чтобы plate-solve exposure содержал достаточно звёзд; успешный standalone Solve того же FITS помогает проверить, что проблема не в ASTAP database.
Можно ли использовать ASTAP только как FITS viewer?
Да. Viewer открывает FITS и ряд других форматов, показывает histogram/header, умеет preview и thumbnails, crop, annotations, coordinate readout после solve и image inspection. Star database нужна не для самого просмотра, а для функций solving/annotation, которые опираются на каталог.
Поддерживает ли программа DSLR RAW?
GUI импортирует DSLR RAW через DCRAW или LibRaw и умеет работать с Bayer/OSC данными. Barebone CLI solver RAW не принимает: для него используются FITS, TIFF, PNG, JPG и uncompressed XISF. Поэтому автоматизация через astap_cli и интерактивный import имеют разные возможности.
Можно ли складывать кадры без dark и flat?
Да, light frames — единственный обязательный тип для запуска stack. Но без dark/flat программа не устранит соответствующий dark current и field flatness/vignetting/dust pattern. Если calibration frames доступны и сняты корректно, ASTAP строит master dark/master flat и применяет их до объединения lights.
Чем average отличается от sigma-clipping average?
Average усредняет значения всех принятых кадров и не предназначен для удаления единичных outliers. Sigma-clipping сравнивает распределение значений и отбрасывает отклонения, поэтому лучше справляется со satellite tracks и похожими артефактами. Слишком жёсткий sigma factor способен отбрасывать полезные данные, а смешивание сильно разных exposure внутри одного цвета ухудшает статистическую однородность.
Почему ASTAP просит поле зрения?
Геометрический solver должен знать масштаб, в котором искать каталожный pattern. Для FITS FOV часто извлекается из header, для других файлов его приходится задавать. Ориентир по точности — примерно 5%. FOV=auto помогает при неизвестном значении; после успешного blind solve найденную высоту поля разумно перенести в профиль оборудования.
Что делать при слишком малом числе detected stars?
Увеличить plate-solve exposure, проверить focus, saturation и filter, выбрать более плотную database для узкого/star-poor поля и убедиться, что hot-pixel filtering не отсекает реальные звёзды. Для solver желательно хотя бы около 30 звёзд, а несколько сотен дают больший запас. Агрессивно растянутый JPEG хуже линейного 16-bit/FITS кадра.
Что такое HFD в ASTAP?
Half Flux Diameter — показатель характерного размера звезды, который ASTAP использует для оценки focus/качества. В Lights высокий HFD помогает найти слабые кадры, а Image inspection показывает распределение HFD по полю для диагностики tilt/curvature. Число нельзя оценивать отдельно от формы звёзд: потеря tracking или ложные детекции способны дать аномально низкие значения.
Поддерживает ли ASTAP FITS.FZ?
Да, начиная с 2026.07.16 нативно поддерживается FITS RICE compression с расширением .fits.fz. Внешние fpack/funpack для этого формата больше не обязательны. GZIP compression не поддерживается, поэтому gzip-сжатый FITS нельзя считать эквивалентом RICE .fits.fz.
Можно ли использовать ASTAP для live stacking?
Да. Live stacking следит за папкой, добавляет новые кадры и начинает новый stack при существенном изменении поля. Но режим не выполняет rejection плохих frames: каждый обнаруженный кадр входит в последовательное среднее. Для финальной интеграции с контролем качества лучше обычный Stack menu, Analyse и sigma clipping.
Подходит ли ASTAP для мозаик?
Да, для mosaic building используется astrometric alignment, а не обычный internal star alignment. Панели размещаются по WCS; при необходимости применяется WCS+SIP. Перед stitch нужно исключить кадры из другого поля и не задавать чрезмерный canvas oversize, иначе возникает много пустых tiles и растёт memory use.
Есть ли в ASTAP фотометрия?
Да. Photometry tab поддерживает aperture photometry, ручной выбор до десяти звёзд и массовое измерение выше SNR threshold; V50 содержит Johnson-V и Gaia color information. Для корректного измерения нужны несатурированные источники, подходящий aperture/background и comparison/check stars. Наличие функции не отменяет методику наблюдательной фотометрии.
Можно ли автоматизировать ASTAP скриптом?
Да. astap_cli принимает файл и параметры solving, возвращает codes и формирует WCS/report. Для автоматизации особенно полезны -f, -r, -fov, -z, -s и -wcs. Следует учитывать, что PlateSolve2-compatible CLI был удалён 21 апреля 2026 года; новые скрипты должны использовать собственные arguments ASTAP.
Что сохраняется после успешного solve?
В WCS присутствуют reference pixel, reference sky coordinates и CD matrix; признак PLTSOLVD показывает успех. В GUI solution добавляется в FITS header, а после сохранения остаётся в файле. Проверить корректность можно по координатам центра, coordinate readout курсора и annotations объектов по всему полю.
Можно ли полностью заменить ASTAP на Astrometry.net?
Только если нужна именно астрометрия. Astrometry.net предоставляет blind calibration и может работать как web/local solver, но не заменяет ASTAP stacking, FITS inspection, photometry и связанные GUI-инструменты. В acquisition workflow оба могут сосуществовать: ASTAP как primary, Astrometry.net как blind fallback.
Когда имеет смысл попробовать PlateSolve3?
Когда конкретная оптика, narrowband plate-solve exposure или high-focal-length setup регулярно даёт воспроизводимые ASTAP failures после проверки FOV, database и star detection. PlateSolve3 — другой local solver и на части пользовательских конфигураций решает edge cases лучше. Переход следует подтверждать серией одинаковых тестовых FITS, а не одним кадром.
Как проверить, что обновление не изменило совместимость?
Сначала фиксируют текущий executable version, database и интеграцию, затем после обновления запускают один standalone solve, один solve из acquisition software и один типичный stack. Особое внимание нужно после изменений CLI: ветка 2026.04.21 удалила PlateSolve2 compatibility. Даты файлов зеркала не следует принимать за новый номер программы, если version остаётся 2026.07.30.
Итог: где ASTAP наиболее полезна
ASTAP наиболее сильна в техническом центре астрофотографического workflow: локально определить WCS, вернуть координаты acquisition-программе, проверить star field, откалибровать и сложить deep-sky серию, просмотреть FITS и сохранить результат без облачного сервиса. Для пользователя N.I.N.A./APT/CCDCiel/Voyager/SGP это прежде всего solver; для самостоятельной обработки — stacker и FITS toolbox; для наблюдательной работы — photometry, annotation, blink и measurement utilities.
При выборе конфигурации важнее всего три параметра: реальный FOV, подходящая star database и качество plate-solve кадра. Широкое поле не требует D80, узкое или star-poor поле выигрывает от более плотного каталога. Если solver нестабилен, диагностировать нужно количество звёзд, hot pixels, focus, background и scale, а уже затем менять программу. Для мозаик требуется astrometric alignment, для финального stack — контролируемый отбор кадров, а live stacking следует оставлять оперативным режимом.
ASTAP не является универсальной заменой всем астрономическим приложениям. Astrometry.net остаётся сильным blind solver, PlateSolve3 может лучше работать на отдельных сетапах, а глубокая художественная обработка требует специализированного редактора. Но сочетание собственного solver, FITS viewer, stacking, photometry, inspection и CLI делает ASTAP самостоятельным инструментом, который способен закрыть большую часть технических операций между получением астрономического кадра и его дальнейшей научной либо визуальной обработкой.
Список изменений
История версий:
- ASTAP использует календарную нумерацию YYYY.MM.DD, поэтому номер похож на дату сборки. Ветка развивается часто: рядом со стабильными выпусками в changelog встречаются development versions, исправления предыдущего дня и изменения отдельных подсистем. Актуальная публичная версия в таблице загрузок — 2026.07.30. Файлы на зеркале могли быть перезаписаны позднее без нового номера: Windows installer датирован 10 августа 2026 года, но относится к версии 2026.07.30.
- Релиз 2026.07.30 не добавлял пользовательских функций: в changelog указана extensive code sanitation без functional change. Поэтому наиболее заметное для работы изменение ближайшей ветки пришло 16 июля: sigma-clip stacking ускорен примерно на 25%, а FITS RICE compression с расширением .fits.fz стала нативной. После этого внешние fpack/funpack для RICE-файлов больше не обязательны.
- Весной 2026 года значительная часть работы была связана с photometry и solver. 20 марта прошёл major upgrade photometry; 26 и 27 марта появились первые две итерации command-line photometry. 10 апреля выпущена V50 star database с Johnson-V/B данными и добавлена запись .ini с параметрами отчёта, которую можно использовать повторно. В мае исправлялись quad building и solving в star-poor fields; 18 мая из solver удалена опция use triples.
- Важное несовместимое изменение произошло 21 апреля 2026 года: удалена PlateSolve2 command-line compatibility. Это не удаление ASTAP CLI и не отказ от plate solving; исчез только режим совместимости с внешним интерфейсом PlateSolve2. Сценарии, которые запускали ASTAP именно через старый совместимый набор аргументов, должны перейти на нативные параметры либо использовать старую версию программы.
- В 2025 году заметно менялась производительность и геометрия стэкинга. В феврале появились threaded analysis/stacking и последовательные ускорения. 5 июня стэкинг перешёл на full reverse mapping с bilinear interpolation. Летом solver получил улучшения для hot pixels, background gradients и скорости. 21 ноября появилась I80 database для Cousins Ic, а 25 ноября mosaic stitching ускорился в 3–5 раз благодаря multithreading. Эти этапы показывают, что ASTAP развивается не только как solver, но и как самостоятельный stacker/measurement tool.
- Историю следует читать с учётом статуса development. Например, записи 2026.07.10, 2026.07.12 и 2026.07.13 прямо отмечены как development versions и описывают ускорение sigma-clip, исправление pause problem и code optimization. Они важны для понимания, как сформировался стабильный июльский выпуск, но не должны подменять номер текущей версии в карточке программы.
- Отдельно обновляются не только executable, но и каталоги. V50 имеет собственную версию 2026.04.10, variable star database — 2025.12.22. Поэтому после обновления программы не всегда требуется перекачивать гигабайтную D-base, а появление нового фотометрического каталога не означает новый номер ASTAP executable. При диагностике несовместимости полезно записывать сразу три вещи: версию программы, имя star database и дату/версию дополнительного каталога.


 *EXE — расширение исполняемого файла. Сайт является партнером проекта
Оставте свой отзыв о ASTAP