N.I.N.A. — настольная программа для Windows, предназначенная прежде всего для автоматизированного получения астрофотографических кадров глубокого неба. Она объединяет в одном рабочем процессе управление камерой, монтировкой, колесом фильтров, фокусером, ротатором, плоской панелью, куполом или крышей, погодными и защитными устройствами, а также планирование целей, plate solving, автофокусировку, сопровождение через внешние гидирующие приложения и выполнение последовательностей. Основная аудитория — астрофотографы, которые хотят связать разнородное оборудование в воспроизводимый ночной сценарий: от наведения и точного центрирования до съёмки серий, меридианного переворота, калибровочных кадров и корректного завершения сессии. N.I.N.A. не является редактором готовых астрофотографий и не заменяет стекер: её главный предмет — получение и организация исходных данных, а не финальная обработка.
Что представляет собой N.I.N.A.
Полное имя проекта — Nighttime Imaging 'N' Astronomy. Программа создана и поддерживается Stefan Berg при участии сообщества контрибьюторов. Текущая стабильная ветка обозначена как 3.2; установочный комплект этой ветки имеет сборку 3.2.0.9001. Параллельно развивается ветка 3.3 Nightly, предназначенная для тестирования будущих изменений. Для обычной ночной съёмки логичнее ориентироваться на Release, потому что nightly-сборки публикуются как быстро меняющиеся снимки разработки и прямо не предназначены для критичных длительных сессий.
Архитектура N.I.N.A. строится вокруг профиля оборудования и набора самостоятельных рабочих областей. Профиль хранит параметры камеры и оптики, выбранные драйверы, местоположение наблюдателя, настройки plate solving, автофокуса, имена и пути файлов, параметры интерфейса и другие значения, которые должны воспроизводиться между сессиями. Поверх профиля работают разделы Equipment, Sky Atlas, Framing Assistant, Flat Wizard, Sequencer, Imaging, Options и Plugins. Такой подход полезен, когда один компьютер обслуживает несколько оптических конфигураций: вместо ручного переноса десятков значений можно создать отдельные профили под разные камеры, телескопы или фокусные расстояния.
N.I.N.A. соединяет устройства несколькими путями. Для части камер доступны встроенные драйверы; для широкого класса астрономического оборудования используется ASCOM, а сетевые ASCOM Alpaca-устройства обнаруживаются и подключаются напрямую. В перечне классов оборудования присутствуют камеры, телескопы и монтировки, колёса фильтров, фокусеры, ротаторы, панели и крышки, погодные устройства, купола, переключатели и Safety Monitor. Для гидирования предусмотрены интеграции с PHD2, MetaGuide, MGEN2, MGEN3 и SkyGuard. Отдельные planetarium-программы могут передавать координаты цели в N.I.N.A., а внешние plate solver-программы используются для определения фактического положения кадра.
Распространение и лицензирование
N.I.N.A. распространяется бесплатно с открытым исходным кодом по Mozilla Public License 2.0. Это не ограниченная демонстрационная редакция: основные функции управления оборудованием, планирования и автоматизации доступны без покупки лицензии. Лицензия MPL 2.0 разрешает изучать, изменять и распространять исходный код на её условиях; для обычного пользователя практическое следствие проще — код активации, подписка или платный переход на «полную» редакцию для работы программы не требуются.
Модель выпусков разделена на Release, Beta и Nightly. Отдельной Beta-сборки сейчас нет: стабильной считается 3.2, а текущая тестовая линия отображается как 3.3 NIGHTLY #56. Переключатель ветки обновлений находится в настройках приложения. Release предназначена для регулярной съёмки, Beta — для предварительной проверки кандидатов на выпуск, Nightly — для раннего тестирования, разработки плагинов и обратной связи. Смена ветки должна быть осознанной: в длительной автоматизированной сессии ошибка приложения может означать потерянное время под ясным небом, поэтому экспериментальную сборку разумно проверять отдельно от основной конфигурации.
Для расширения функциональности существует система плагинов. Плагины устанавливаются и обновляются из соответствующего раздела, но поддерживаются отдельными авторами, которые не обязательно входят в команду основной программы. При диагностике нестабильности полезно воспроизвести проблему без плагинов: это отделяет сбой ядра от несовместимости стороннего расширения. После установки или обновления расширения программа требует перезапуска. В версии 3.2 зависимости плагинов изолированы через отдельные AssemblyLoadContext, что снижает вероятность конфликта библиотек разных расширений, но не отменяет необходимости выбирать дополнения осмысленно.
Установка и первый запуск
Стабильный дистрибутив выпускается для x64 Windows как ZIP-пакет установки. Перед установкой следует убедиться, что компьютер работает под 64-битной Windows 10 или более новой системой, а драйверы астрономического оборудования совместимы с 64-битным приложением. После распаковки установочного комплекта запускается установщик N.I.N.A. Версия 3.x основана на .NET 8, а 32-битная линия, которая ещё существовала в старых поколениях, для текущей ветки больше не является рабочей целевой конфигурацией.
Первый практический шаг после запуска — выбрать или создать профиль. В ветке 3.x Profile Chooser появляется до полной инициализации приложения, поэтому нужная конфигурация загружается до открытия основной рабочей среды. Для отдельного телескопа, камеры или фокусного расстояния лучше использовать отдельный профиль, если меняются параметры plate solving, размеры пикселя, фокусное расстояние, фильтры, настройки автофокуса или состав устройств.
- Создайте профиль и задайте понятное имя, отражающее оптическую конфигурацию, а не только название камеры.
- В Options укажите язык интерфейса. Русская локализация присутствует в линейке 3.x; названия некоторых специализированных команд и плагинов при этом остаются английскими.
- В Options > General > Astrometry задайте широту, долготу и высоту места наблюдения. Эти координаты используются при расчёте высоты цели, положения Луны, сумерек и видимости объектов.
- В Options > Equipment внесите параметры камеры и телескопа, в том числе размер пикселя и фокусное расстояние, которые нужны для корректного plate solving и геометрии поля зрения.
- Установите ASCOM Platform, если монтировка, фокусер, колесо фильтров, купол или другое устройство подключается через ASCOM. Для камер с нативным драйвером ASCOM может не понадобиться именно для камеры, но остаётся полезным для остальных компонентов системы.
- Выберите plate solver и подготовьте его локальные каталоги, если выбранное решение требует индексных файлов. Без рабочего solver точное центрирование, автоматический возврат на цель и ряд функций Framing Assistant не смогут завершить цикл проверки положения.
- Если используется гидирование, настройте PHD2, MetaGuide или другое поддерживаемое приложение и проверьте связь до создания сложной автоматической последовательности.
- Только после отдельной проверки каждого устройства переходите к Connect All и полной последовательности. Это упрощает поиск причины, если одно из устройств не отвечает.
Настройки профиля в 3.2 сохраняются с журналируемыми атомарными обновлениями и резервным восстановлением. Это улучшает устойчивость к повреждению профиля, но перед крупным обновлением или экспериментом с nightly-сборкой всё равно полезно иметь резервную копию каталога профилей. Профили находятся в пользовательском каталоге N.I.N.A. внутри %localappdata%; там же располагаются другие локальные данные приложения.
Интерфейс: как устроена рабочая среда
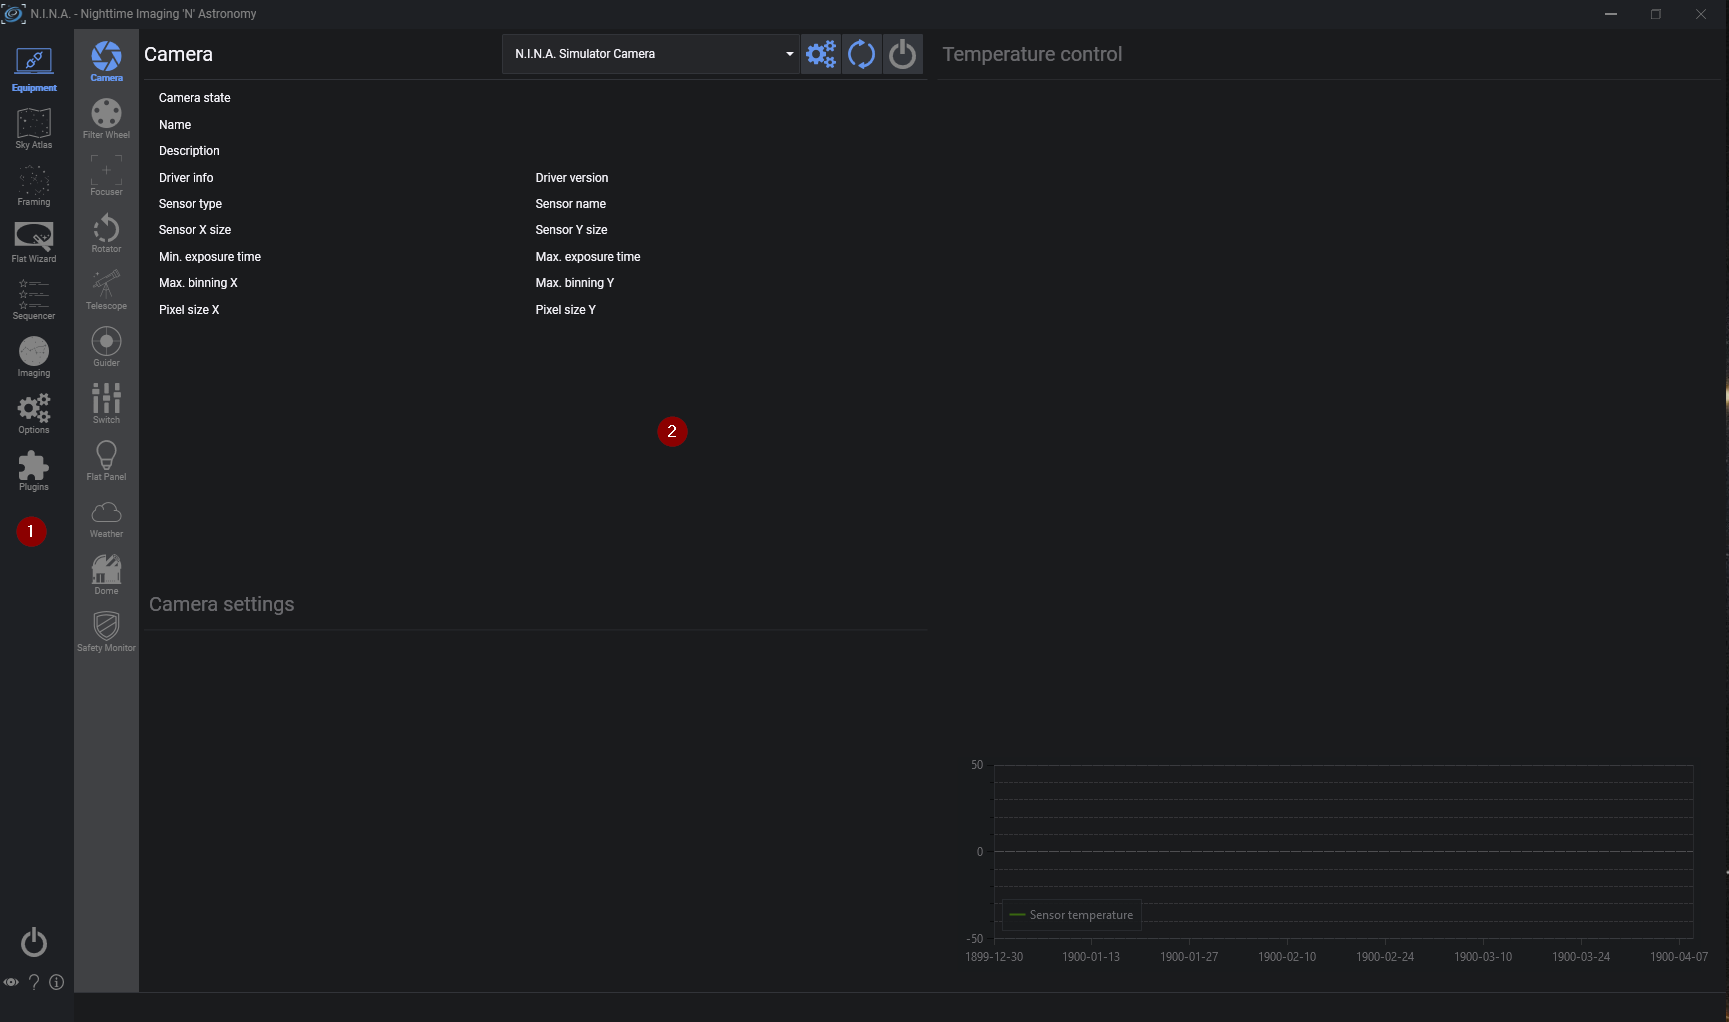
Главное окно построено как набор тематических вкладок. Вместо одной перегруженной панели пользователь последовательно переходит от оборудования к планированию и затем к выполнению сессии. Вкладка Equipment отвечает за физические устройства; Sky Atlas помогает найти объект и оценить его положение; Framing Assistant строит кадр и мозаику; Flat Wizard подбирает экспозиции для flat-кадров; Sequencer описывает сценарий ночи; Imaging показывает текущий кадр, статистику и состояние системы; Options содержит настройки профиля, интерфейса, файлов и вычислительных модулей; Plugins управляет расширениями.

Рабочая область Imaging отличается от обычной фиксированной формы: информационные панели можно переставлять, стыковать и включать или скрывать с верхней панели. Это позволяет одному пользователю держать рядом изображение, график гидирования и HFR, а другому — вывести крупное окно кадра, состояние камеры, plate solving и мини-представление Sequencer. Для многомониторного удалённого компьютера такая компоновка полезнее единственного жёсткого макета.
В Options > Imaging предусмотрены Reset Layout, Backup Layout и Restore Layout. После настройки рабочего места имеет смысл сохранить резервную копию раскладки: это быстрее, чем заново собирать панели после экспериментов с интерфейсом. Цветовая схема и темы также настраиваются. Для ночной работы можно использовать тёмное оформление и более щадящие цвета, не меняя поведение съёмочных модулей.
Часть иллюстраций встроенной справки сделана на сборках, предшествующих текущей 3.2, поэтому при сопоставлении экранов важнее ориентироваться на названия вкладок и функций, чем на положение каждой пиктограммы. Сами рабочие области Equipment, Framing Assistant, Sequencer и Imaging остаются теми же функциональными узлами, а выпуск 3.2 дополнительно менял отдельные подписи и поведение элементов, например Direct Guider был переименован в Mount Dither.
Подключение оборудования через Equipment
Equipment — отправная точка для проверки аппаратной части. Каждый класс устройства имеет отдельную под-вкладку. Выпадающий список показывает обнаруженные варианты и разделяет встроенные реализации, ASCOM-драйверы и внутренние устройства N.I.N.A. Рядом находятся команды конфигурации выбранного драйвера, обновления списка, подключения и отключения. Если USB-устройство включено уже после запуска программы, Refresh выполняет повторное обнаружение без обязательного перезапуска приложения.

В 3.2 сохранённое устройство, которое временно недоступно, отображается как Offline Device, а не как отсутствие выбранного устройства. Это важное различие при удалённой диагностике: пользователь видит, что профиль помнит конкретный драйвер, но в текущем запуске оборудование не найдено. Для ASCOM 7 N.I.N.A. умеет использовать Device State, если драйвер реализует этот механизм, вместо опроса каждого параметра по отдельности.
Камеры поддерживаются и через ASCOM, и через ряд нативных SDK. В перечне встроенной совместимости присутствуют, среди прочих, Altair, Atik, Canon, FLI, Nikon, Player One, QHYCCD, SBIG, SVBony, ToupTek и ZWO. Этот список не означает, что любая модель каждой марки работает одинаково: практическая совместимость зависит от конкретного SDK, прошивки устройства и версии драйвера. Перед автоматической сессией нужно проверить чтение кадра, охлаждение, gain/offset, binning и, для цветных камер, корректность параметров Bayer.
Для монтировки критичны не только Slew и Tracking. N.I.N.A. использует координаты, side of pier, информацию о времени до меридиана, синхронизацию и при наличии драйверных возможностей — park/unpark. При работе с куполом или крышей последовательность должна учитывать физическую безопасность. В 3.2 добавлена возможность не разрешать Unpark монтировки, если контроллер купола или крыши сообщает состояние створки, отличное от Open. Это полезная программная защита, но она не заменяет проверенные аппаратные конечные положения и реальную геометрию установки.
Отдельная проблема касается старых 32-битных ASCOM-драйверов. Текущая N.I.N.A. — 64-битная, поэтому драйвер, доступный только в 32-битном процессе, нельзя использовать напрямую. Для таких случаев ASCOM рекомендует Device Hub или обновление драйвера до современной совместимой версии. Если устройство не появляется в списке, следует проверять архитектуру и регистрацию драйвера до попыток менять параметры Sequencer.
Планирование цели в Sky Atlas
Sky Atlas — встроенный каталог объектов глубокого неба, который используется не только как справочник, но и как источник целей для дальнейшей автоматизации. Поиск работает по имени и каталожному обозначению, а результаты можно ограничивать по типу объекта, созвездию, размеру, видимой звёздной величине, поверхностной яркости и положению над горизонтом. Сортировка доступна по размеру, яркости, созвездию, прямому восхождению, склонению, поверхностной яркости и типу объекта. На больших выборках число результатов влияет на скорость работы, поэтому фильтры полезны не только для удобства, но и для снижения нагрузки интерфейса.
Высотный фильтр особенно важен для автоматизированной съёмки. Он позволяет задать временной интервал и требуемую продолжительность видимости объекта. Расчёт опирается на координаты наблюдателя из Options > General > Astrometry. Ошибка в широте, долготе, часовом поясе компьютера или местоположении приводит к неверной высоте цели, времени транзита, сумерек и положения Луны, поэтому проверка этих значений должна предшествовать построению ночной программы.
Карточка результата показывает координаты, тип, созвездие, доступные величины и размеры, график высоты и моменты, связанные с темнотой и транзитом. Пользователь может передать выбранный объект в Framing Assistant или Sequencer, а при подключённой монтировке — использовать его координаты для наведения. Такой переход уменьшает риск ручной ошибки при переписывании RA/Dec между отдельными приложениями.
Для объектов у локального каталога нет гарантии наличия каждого разговорного имени. Надёжнее использовать распространённое каталожное обозначение, например Messier, NGC или IC, если поиск по привычному названию не дал результата. При этом Sky Atlas не заменяет полноценный научный каталог: его задача в N.I.N.A. — практический выбор и передача цели в рабочий процесс съёмки.
Framing Assistant: поле зрения, поворот и мозаика
Framing Assistant связывает координаты цели с реальной геометрией камеры и телескопа. Источником фона может быть Digital Sky Survey, Offline Sky Map, локальный файл или уже сохранённый cache. При загрузке изображения с диска поддерживаются JPEG, GIF, PNG и TIFF; для такого кадра программа запускает настроенный solver, чтобы определить координаты и ориентацию. Для FITS и XISF с WCS-информацией координаты могут быть прочитаны непосредственно из заголовка.

Прямоугольник поля зрения рассчитывается по ширине и высоте сенсора в пикселях, размеру пикселя и фокусному расстоянию. При подключённой совместимой камере часть параметров подставляется автоматически. Важно различать параметры визуального прямоугольника и параметры plate solving: значение focal length, введённое в Framing Assistant для эксперимента с кадрированием, не заменяет настройку фокусного расстояния, которая используется solver-модулем в профиле оборудования.
Кадр можно перемещать мышью и вращать. Команда Rotation From Camera делает тестовую экспозицию, решает её plate solver-модулем и получает фактический угол камеры. Slew and Center сначала наводит монтировку на центр выбранного прямоугольника, затем делает проверочный кадр и выполняет повторное центрирование по решению plate solving. При подключённом ротаторе рабочий процесс может учитывать не только координаты, но и ориентацию сенсора.
Для больших туманностей, молекулярных облаков и протяжённых галактик Framing Assistant строит мозаику N × M. Пользователь задаёт количество панелей, перекрытие и общий поворот. Режим Preserve Alignment корректирует ориентацию отдельных панелей так, чтобы мозаика сохраняла геометрию большого прямоугольного поля вдали от небесного экватора. Это требует поворота между панелями, поэтому автоматическое исполнение такого плана особенно выигрышно при наличии ротатора.
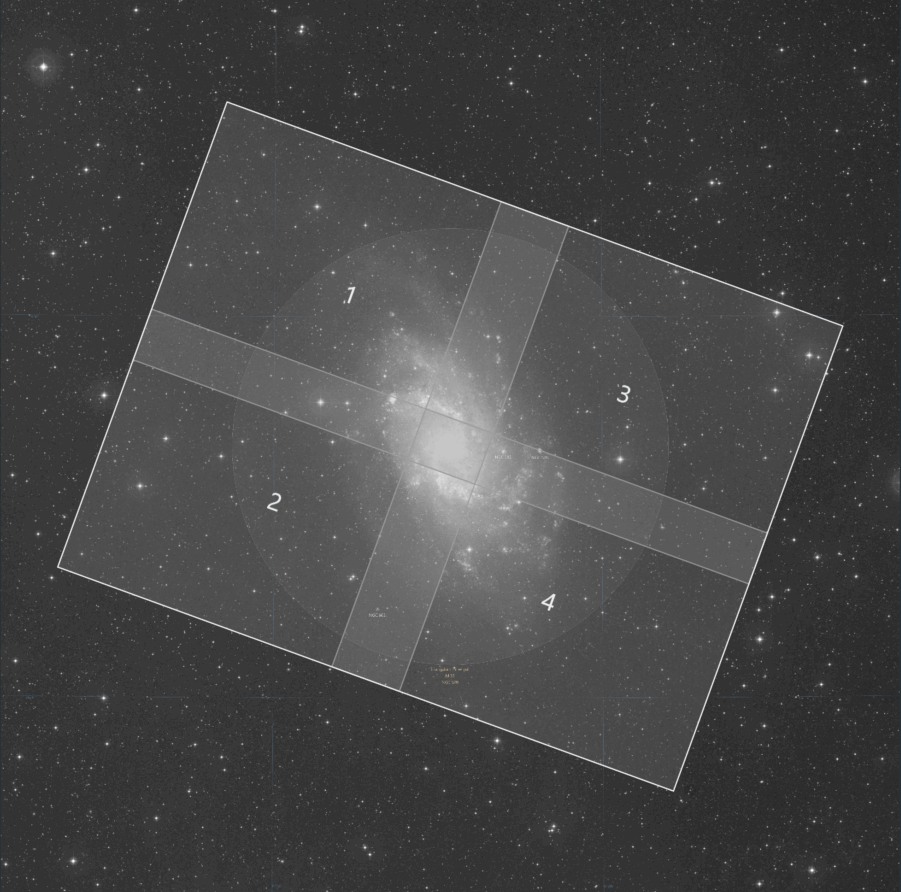
Команда Add target to sequence передаёт имя, RA, Dec и угол кадра в последовательность. Для Advanced Sequencer можно добавить цель в список Targets или обновить уже существующую цель новым кадрированием. Это полезно при многонечной работе: геометрию кадра можно подготовить днём, сохранить в sequence и ночью повторить центрирование через plate solving вместо попытки вручную совместить поле с предыдущим материалом.
Online survey требует сети, но N.I.N.A. поддерживает Offline Sky Map Cache. Полный офлайн-кэш неба занимает около 3,3 ГБ; отдельно предлагаются северный кэш около 1,4 ГБ и starless-вариант около 471 МБ. Минимальные системные требования указывают 500 МБ свободного места без опционального кэша и около 3 ГБ при его использовании, поэтому место под саму программу и место под картографические данные нужно считать отдельно от диска, на который будут записываться световые кадры.
Базовый рабочий процесс: от подключения до серии кадров
Самый надёжный способ освоить N.I.N.A. — собрать не максимальную автоматизацию, а короткую проверяемую цепочку. Сначала программа должна стабильно подключать устройства и получать кадр, затем — решать координаты, после этого — наводиться и фокусироваться, и только потом стоит добавлять условия, триггеры и аварийные ветви. Такая последовательность облегчает диагностику: каждый новый слой автоматизации добавляется к уже работающей основе.
- Загрузите профиль. Убедитесь, что это профиль нужного телескопа и камеры. Особенно проверьте focal length, pixel size, местоположение и выбранные драйверы.
- Откройте Equipment. Подключите камеру, монтировку и остальные обязательные устройства по отдельности. Проверьте телеметрию: температуру камеры, координаты монтировки, положение фильтра и позицию фокусера.
- Сделайте короткий тестовый кадр в Imaging. Изображение должно появиться без ошибки загрузки. Для охлаждаемой камеры сначала задайте рабочую температуру и дождитесь стабилизации, если это предусмотрено вашим сценарием.
- Проверьте plate solving. В Imaging откройте панель Plate Solving и выполните решение тестового кадра. До успешного решения не переходите к автоматическому Center или Center and Rotate.
- Выберите цель. Используйте Sky Atlas, Framing Assistant или координаты из настроенной planetarium-программы. Проверьте график высоты и доступное окно темноты.
- Сформируйте кадр. Во Framing Assistant задайте поле, угол и при необходимости мозаику. Выполните Slew and Center на тестовой цели, чтобы убедиться, что монтировка и solver согласованы.
- Проверьте фокус. Для моторизованного абсолютного фокусера запустите Auto Focus. Для ручной системы используйте живой просмотр или повторяющиеся экспозиции и Bahtinov Analyzer.
- Проверьте гидирование. Если последовательность рассчитана на PHD2 или другой внешний guider, выполните соединение и убедитесь, что N.I.N.A. получает состояние и график. Dither следует проверять отдельно от самого guiding.
- Создайте короткую последовательность. На первом запуске достаточно одной цели, одного фильтра и нескольких экспозиций. Сначала подтвердите корректную запись файлов и имён, затем добавляйте смену фильтров, автофокус, меридианный переворот и условия завершения.
- Контролируйте первые кадры. В Imaging сравните HFR, число найденных звёзд, histogram, среднее и median. Наличие файла на диске и визуального превью — разные проверки: обязательно убедитесь, что данные действительно сохраняются в выбранный каталог.
- Проверьте завершение. Перед первой автономной ночью отдельно протестируйте park, warm camera, закрытие крышки или крыши и другие end-инструкции. Не следует узнавать поведение shutdown-сценария впервые после потери связи с удалённой площадкой.
Этот порядок не ограничивает возможности Advanced Sequencer. Он задаёт диагностический фундамент: сложная sequence из десятков блоков не исправит неправильный pixel size, несовместимый драйвер или неработающий solver. Напротив, короткий подтверждённый цикл даёт точку отсчёта, от которой можно добавлять автоматизацию по одному механизму.
Simple Sequencer: быстрый старт с одной целью
В современной линии N.I.N.A. прежний простой сценарий переименован в Simple Sequencer и работает поверх той же внутренней инфраструктуры, что и расширенный Sequencer. Он нужен пользователю, которому пока не требуется конструировать дерево инструкций вручную. Типовая цель содержит координаты, параметры наведения и центрирования, набор экспозиций по фильтрам, количество кадров и действия начала или завершения.

Simple Sequencer удобен как промежуточный уровень между ручной съёмкой и полной автоматизацией. В нём можно описать типичный цикл «навестись — отцентрироваться — сфокусироваться — снять заданное число кадров — выполнить действия завершения», не разбирая каждую операцию на отдельный элемент. При необходимости простой план преобразуется в Advanced Sequencer, где те же действия можно дополнить условиями, триггерами, вложенными циклами и собственными шаблонами.
Переход в Advanced имеет смысл тогда, когда простой список перестаёт выражать реальную логику. Примеры — съёмка двух целей в разных временных окнах, остановка по высоте Солнца, повторная фокусировка только перед LIGHT-кадром, ожидание безопасного состояния, отдельный блок sky flats на рассвете или разные действия при ошибке. Не нужно начинать обучение с самой сложной схемы: короткая простая sequence легче показывает, корректно ли настроены базовые параметры.
Advanced Sequencer: блоки, условия и триггеры
Advanced Sequencer — центральный инструмент для сложных автономных сценариев. Его интерфейс делится на Sequence Start, Target и Sequence End, а боковая область содержит инструкции, шаблоны и цели. Блоки перетаскиваются в рабочее дерево. Выполнение внутри обычного набора идёт сверху вниз, а вложенные Instruction Set позволяют строить повторяемые логические части.

Sequential Instruction Set выполняет дочерние инструкции последовательно. Parallel Instruction Set запускает вложенные действия параллельно и не имеет собственных loop conditions или triggers. Deep Sky Object Set хранит координаты и угол конкретной цели, которые наследуют зависящие от положения инструкции. Это разделение полезно: аппаратные подготовительные действия можно держать в Sequence Start, координатно-зависимые операции — внутри объекта, а парковку, прогрев камеры и завершение внешних сценариев — в Sequence End.
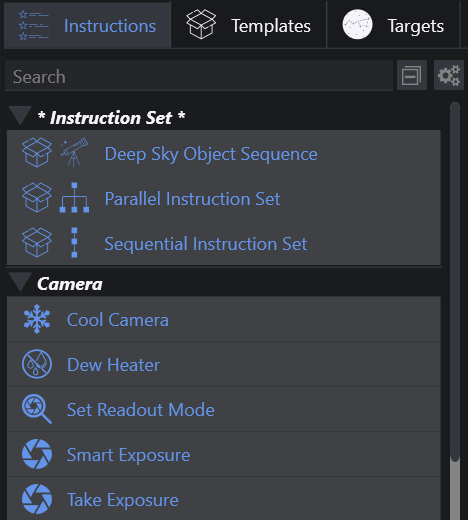
Инструкции описывают конкретное действие: охлаждение камеры, ожидание времени, смену фильтра, экспозицию, наведение, центрирование, запуск автофокуса, управление куполом, выполнение внешнего сценария и другие операции, доступные ядру или установленным плагинам. Набор можно сохранить как template и повторно использовать в новых проектах. В 3.2 добавлены блокировки и улучшения drag-and-drop, а крупные sequence получили виртуализацию интерфейса, что снижает нагрузку при работе с длинными деревьями.

Loop Conditions определяют, как долго повторяется набор. Условия проверяются после выполнения инструкции; вложенные наборы наследуют условия родительских уровней. Это позволяет выразить не «снять ровно 60 кадров любой ценой», а «повторять серию, пока цель находится в нужном временном или высотном диапазоне». Triggers реагируют на события во время исполнения: например, запускают автофокус после заданного числа экспозиций, изменения HFR или температуры, выполняют dither, центрирование после дрейфа или меридианный переворот.
Validation предотвращает часть логических ошибок до старта. Некорректный элемент помечается красным восклицательным знаком; во время исполнения невалидная инструкция не должна незаметно считаться нормальной операцией. Перед автономным запуском нужно просмотреть все предупреждения, а не просто нажать Start. Ошибка может быть не в самой инструкции, а в отсутствующем устройстве, невыбранном фильтре, незаданной цели или несовместимой конфигурации.

Важное преимущество Advanced Sequencer — возможность отделить повторяемую логику от конкретной цели. Например, шаблон начала сессии может включать подключение устройств, охлаждение, открытие купола, unpark, включение tracking и запуск guider; target-template — slew, center, rotate, autofocus и цикл экспозиций; завершение — park, закрытие, прогрев и отключение. При следующей цели меняются координаты и фильтры, а проверенный каркас остаётся тем же.
Сложность появляется там же, где появляется гибкость. Неправильно вложенный trigger, конфликтующие loop conditions или действие в неверном разделе способны создать сценарий, который формально валиден, но ведёт себя не так, как ожидалось. Поэтому для больших последовательностей полезен режим поэтапной проверки: сначала выполнить Start с подключённым пользователем, затем короткий Target на безопасной цели и лишь после этого — полный ночной цикл.
Imaging: контроль кадра во время сессии
Imaging — рабочий «кокпит» съёмки. Центральная панель Image показывает последний полученный кадр и даёт инструменты масштаба, просмотра 1:1, мозаики 3 × 3 для оценки геометрии углов, запуска plate solving, перекрестия, autostretch, анализа HFR и Bahtinov Analyzer. Эти операции относятся прежде всего к контролю захвата. Автоматический stretch или разворот превью не изменяют сохранённые сырые данные: они помогают оценить материал на экране.

Панель Camera показывает состояние основной камеры, свойства сенсора, охлаждение и прогрев. Filter Wheel отображает текущий фильтр и позволяет вручную выбрать другой. Focuser сообщает позицию, движение и температуру, а также даёт команды перемещения. Rotator показывает текущий и целевой угол. Telescope выводит координаты, tracking, sidereal time и время до меридиана. В результате большую часть ночной диагностики можно выполнять, не прыгая между разными окнами драйверов.
Statistics предназначена для быстрой численной проверки последнего кадра. В ней отображаются ширина и высота, mean, standard deviation, median, MAD, минимальный и максимальный ADU, число обнаруженных звёзд, средний HFR и bit depth. Histogram расположен рядом с числовыми значениями. Эти показатели не заменяют оценку готового интегрированного изображения, но позволяют заметить явные проблемы: потерю звёзд, резкое изменение фона, смещение фокуса или неожиданную насыщенность.

HFR History хранит движущееся окно последних 100 экспозиций. На графике можно сопоставить Half Flux Radius, число обнаруженных звёзд и отметки запусков Auto Focus. Резкий рост HFR после стабильного участка — повод проверить фокус, облачность, guiding и механическое состояние. Одновременное падение количества звёзд и изменение фона чаще указывает на условия неба или проблему экспозиции, чем на простой дрейф фокусера.
Image History показывает миниатюры полученных в текущей сессии кадров с базовой статистикой, фильтром, длительностью и временем. Двойной щелчок открывает выбранный кадр в центральной панели Image. Это удобно для сравнения серии до и после автофокуса или меридианного переворота без обращения к внешнему просмотрщику.
Панель Imaging для ручного кадра содержит Exposure Time, Filter, Binning, Loop, сохранение на диск, Live View при поддержке камерой и команду запуска экспозиции. Loop полезен при ручной фокусировке с маской Бахтинова. Перед запуском основной sequence на новой конфигурации стоит получить одиночный кадр именно здесь: так проще отделить ошибку драйвера или сохранения от ошибки сценария.
Plate solving и точное центрирование
Plate solving превращает полученный кадр в измерение фактического положения телескопа. Для ручной панели N.I.N.A. требует выбранный внешний solver, корректное фокусное расстояние телескопа и размер пикселя камеры. Кадр должен быть получен той же оптической конфигурацией, для которой заданы эти параметры. При успешном решении отображаются центр RA/Dec, orientation, pixel scale и другие результаты.

Параметры Sync и Reslew to target управляют тем, как результат решения используется для коррекции. Sync передаёт монтировке фактические координаты, если драйвер и выбранная конфигурация допускают такой режим. Reslew задаёт повторное наведение при превышении установленного error threshold. В цикле Center N.I.N.A. делает кадр, решает его, сравнивает положение с целью и повторяет коррекцию до достижения допуска или исчерпания условий попытки.
В списке поддерживаемых solver-интеграций есть ASTAP, All Sky Plate Solver, локальный Astrometry.net через ansvr, PlateSolve2, PlateSolve3, TheSkyX ImageLink и PinPoint. Перед ночной сессией важно не просто выбрать название solver, а один раз выполнить решение реального кадра. Ошибка локального индекса, неверный масштаб или недоступный executable обнаруживаются быстрее в ручном тесте, чем внутри автоматического Slew and Center.
Версия 3.2 ограничивает Center and Rotate и Solve and Rotate десятью неудачными попытками поворота. Это защищает от бесконечного цикла при конфигурации, которая физически или логически не может достичь требуемого угла. Если операция регулярно упирается в лимит, следует проверять знак ориентации, настройки ротатора, plate solver и фактическое направление вращения, а не увеличивать число повторов.
Автофокусировка и контроль резкости
Стандартный Auto Focus рассчитан на моторизованный фокусер с абсолютным позиционированием и камеру в том же оптическом тракте. В методе Star HFR программа перемещает фокусер по нескольким позициям, получает изображения, обнаруживает звёзды и измеряет средний HFR. По серии точек строится кривая, после чего вычисляется положение наилучшего фокуса. Для корректной кривой нужны подходящие Exposure Time и Auto Focus Step Size: слишком короткая экспозиция ухудшает обнаружение звёзд, а чрезмерный шаг делает минимум грубым.
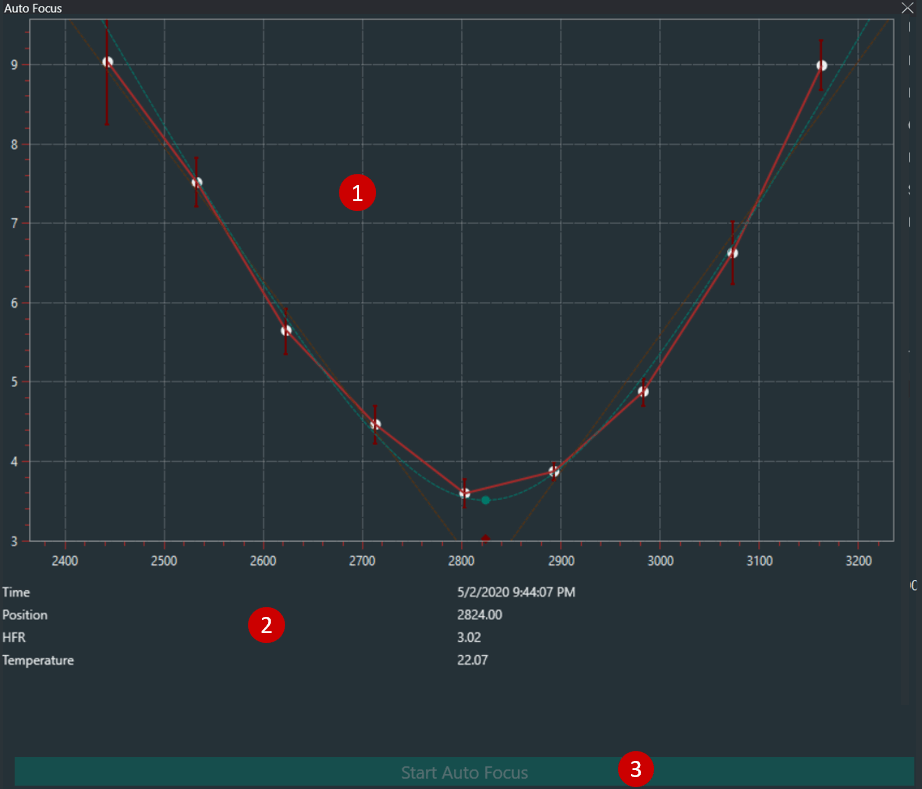
В настройках автофокуса задаются Default Auto Focus Exposure Time, Auto Focus Step Size, Initial Offset Steps и использование filter offsets. Для отдельных фильтров можно назначить собственные экспозиции. Это особенно полезно для узкополосных фильтров: экспозиция, достаточная через L или RGB, не обязана давать надёжное число звёзд через H-alpha или OIII.
Для построения фокуса доступны разные модели аппроксимации, включая trend lines, hyperbolic и parabolic fit. Выбор модели не исправляет плохую исходную серию. Сначала нужно добиться достаточного числа звёзд, разумного диапазона HFR и симметричного прохождения через область минимума. Если точки сосредоточены только на одной стороне кривой, корректнее изменить стартовую позицию или Initial Offset, а не доверять красивой математической линии.
Отдельный Contrast Detection оценивает контраст изображения и строит пик вместо HFR-минимума. Он предназначен для сценариев, где звёздный HFR неудобен, включая Луну, объекты Солнечной системы и наземные цели, но этот режим отмечается как экспериментальный и более чувствительный к условиям. Для типичной съёмки глубокого неба базовым выбором остаётся звездный HFR.
Triggers позволяют запускать Auto Focus по времени, количеству экспозиций, изменению температуры или ухудшению HFR. Ветка 3.1 исправляла случаи, когда AutoFocus After Exposures не срабатывал, а 3.2 улучшила вычисление центроидов звёзд. Для стабильной ночной серии полезно не включать одновременно все возможные триггеры без причины: пересекающиеся критерии увеличивают число остановок на фокусировку. Выберите один-два механизма, которые отражают реальное поведение вашей оптики.
Для цветных камер Debayered HFR может улучшить распознавание звёзд в отдельных конфигурациях, но эта опция потребляет больше памяти и вычислительных ресурсов. То же относится к Unlinked Stretch. На маломощном мини-ПК сначала стоит проверить автофокус с базовой обработкой и включать тяжёлые режимы только при реальной проблеме детекции.
Гидирование, dithering и взаимодействие с PHD2
N.I.N.A. не пытается заменить специализированный guider собственной полноценной системой ведения. Для обычной конфигурации она взаимодействует с внешним PHD2, MetaGuide, MGEN или другим поддерживаемым решением, запускает связанные операции и получает состояние. Во вкладке Imaging панель Guiding воспроизводит график PHD2 с отклонениями RA и Dec; единицы могут отображаться в пикселях или угловых секундах, если PHD2 знает pixel size и focal length гидирующего тракта.
Dithering — отдельная операция от guiding. При классическом варианте N.I.N.A. просит guider выполнить небольшое смещение между световыми кадрами и ждёт settle. В 3.2 прежний Direct Guider переименован в Mount Dither, чтобы название точнее отражало назначение: этот драйвер не ведёт звезду, а отправляет команды dithering непосредственно через интерфейс монтировки. Такой режим подходит только тем конфигурациям, где сознательно используется съёмка без отдельного guider.
Перед автономным запуском следует проверить три состояния: PHD2 действительно соединён со своей камерой и монтировкой; N.I.N.A. видит PHD2; команда dither завершается settle в разумное время. Если график guiding в N.I.N.A. пуст, сначала проверяется связь с внешним приложением, а не параметры Take Exposure. Если после dithering каждая экспозиция долго ждёт, нужно анализировать критерии settle и качество ведения.
Для пользователя важно понимать границу ответственности. RMS, calibration и ошибки поиска guide star относятся к guider-программе; N.I.N.A. использует её как участника общего сценария. Поэтому диагностические журналы обеих программ дополняют друг друга: событие «экспозиция не началась» в N.I.N.A. может быть следствием того, что PHD2 не достиг состояния, которое ожидает sequence.
Автоматический меридианный переворот
German Equatorial Mount должна изменить сторону трубы относительно оси после прохождения меридиана, если конкретная механика не допускает дальнейшее безопасное ведение. N.I.N.A. умеет автоматизировать эту процедуру даже тогда, когда сама монтировка не выполняет flip как отдельную высокоуровневую команду. После переворота рабочий процесс может выполнить plate solving, повторное центрирование, settle и по настройке — Auto Focus.
В ветке 3.x сам факт использования переворота включается на уровне sequence: в Simple Sequencer это настройка цели, а в Advanced Sequencer — Meridian Flip Trigger. В Options > Imaging хранятся параметры поведения: Minutes after Meridian, Max. Minutes after Meridian, Use Telescope Side of Pier, Recenter after flip, Scope Settle time, Pause before meridian, Auto Focus after Flip и визуальный Rotate image after flip.
Use Telescope Side of Pier рекомендуется включать, если драйвер монтировки корректно сообщает эту информацию. Recenter after flip требует рабочего plate solver и возвращает центр цели после смены стороны. Scope Settle time задаёт паузу после перемещения; если первые решающие кадры после переворота имеют trailing, задержку увеличивают. Pause before meridian нужен только установкам, которые физически не могут безопасно дойти до момента flip: при нормальном запасе его оставляют нулевым, чтобы не терять экспозиционное время.
Проверять meridian flip впервые без наблюдения рискованно с точки зрения оборудования. Сначала задайте безопасную цель в удобное время, контролируйте сторону трубы, кабели, ротатор, купол и фактическое расстояние до треноги или колонны. Программный триггер не знает всех возможных механических препятствий. После успешного теста сравните центр кадра до и после операции и убедитесь, что sequence продолжила тот же target, а не только формально завершила Slew.
Flat Wizard и калибровочные кадры
Flat Wizard автоматизирует подбор экспозиции flat-кадров по заданному уровню histogram. Он может работать с одним фильтром или пройти список фильтров электронного колеса. Для определения подходящей экспозиции мастер делает тестовые кадры, оценивает mean и корректирует время или яркость панели до попадания в заданный диапазон. В режиме с несколькими фильтрами это избавляет от ручного подбора времени отдельно для каждого стекла.
Основные параметры включают Flats to take, Darks to take, Slew To Zenith, Wizard Mode, Filter, Binning, Gain, Offset, минимальную и максимальную экспозицию, диапазон яркости панели, Histogram Mean Target, Mean Tolerance и набор фильтров для Multi Mode. Для sky flats есть отдельные параметры dithering и settle. В 3.2 добавлена настройка Open Cover When Done, а при неудаче автоматического определения яркости или экспозиции flat panel выключается.
Flat Wizard стоит настраивать по реальным характеристикам камеры и источника света. Слишком короткая экспозиция может попасть в область, где shutter или электроника дают нежелательное поведение, а слишком длинная делает серию неоправданно медленной. Histogram Mean Target нужно выбирать так, чтобы кадр находился в рабочей линейной области конкретного сенсора; универсальное число без учёта камеры не является безопасной заменой измерению.
В версии 3.1 исправлено удержание большого числа тестовых изображений в памяти: при определении параметров flat теперь сохраняется только последний необходимый кадр. Это особенно заметно на камерах с крупным сенсором. При планировании рассветных sky flats остаётся другая переменная — быстро меняющаяся яркость неба, поэтому sequence должна учитывать допустимый временной интервал, а не только количество кадров.
Форматы файлов, имена и метаданные
N.I.N.A. сохраняет основные астрономические кадры в TIFF, FITS или XISF. В настройке Image Save File Format для TIFF доступны ZIP- и LZW-компрессия, для XISF — LZ4, LZ4HC и zlib; XISF также предлагает byte shuffling и checksum. Все перечисленные форматы сохраняются как 16-bit. Для OSC-камер сырые Bayer-данные остаются Bayer-структурой в файле; Debayer Image в интерфейсе относится к отображению и не превращает сохранённый исходник в готовое цветное изображение.
FITS остаётся распространённым выбором для совместимости с астрономическими пакетами, потому что хранит не только пиксели, но и заголовок с параметрами съёмки. XISF удобен в экосистеме, где важны структурированные метаданные, современные алгоритмы сжатия и проверка целостности. TIFF подходит для общего 16-битного обмена, но часть специализированных астрономических метаданных и рабочих процессов традиционно ориентирована на FITS/XISF. Выбор формата следует определять тем, чем кадры будут калиброваться и интегрироваться после завершения ночи.
В Options > Imaging настраиваются Image File Path и Image File Pattern. Шаблон может включать динамические поля, которые при сохранении заменяются текущими значениями. Обратная косая черта позволяет создавать вложенные каталоги, например отдельную папку даты, затем LIGHT/FLAT/DARK и номер экспозиции. Для FLAT, DARK и BIAS можно задать собственные patterns; без них используется общий шаблон.
В Target Name следует избегать не-ASCII символов, если имя попадает в $$TARGETNAME$$. Для совместимости FITS и внешних программ неподдерживаемые символы заменяются подчёркиванием, а греческие буквы проходят специальную транслитерацию. Практический вывод: имя папки и научное имя цели лучше не смешивать. Для стабильной структуры хранения используйте короткие латинские обозначения объектов, а подробные сведения оставляйте в metadata.
Версия 3.1 изменила механизм записи с временного файла и последующего перемещения на прямую запись готового изображения в конечное место. Это уменьшило конфликты с облачной синхронизацией, антивирусными наблюдателями и другими процессами, которые могли перехватывать временный файл. Для обычных многосекундных астроэкспозиций разница производительности невелика; для коротких серий можно увеличить Image Save Queue Size, но это расходует больше оперативной памяти.
В 3.2 расширена работа с metadata: добавлены и уточнены поля, связанные с астрометрией, временем и параметрами окружения. Для пользователя важнее не количество заголовков, а их согласованность. После изменения профиля сделайте тестовый FITS/XISF и откройте заголовок в программе обработки: проверьте focal length, pixel size, фильтр, gain, exposure, координаты и время. Такая проверка обнаруживает ошибку профиля до того, как она попадёт в сотни кадров.
Импорт и экспорт в рабочем процессе
Импорт в N.I.N.A. нужен прежде всего на этапе планирования кадра. Framing Assistant принимает локальные JPEG, GIF, PNG и TIFF и выполняет plate solving такого изображения, а FITS и XISF может использовать непосредственно, когда в файле присутствуют координаты WCS. Это позволяет восстановить композицию по ранее снятому кадру, перенести её на текущую конфигурацию камеры и телескопа и затем отправить рассчитанные координаты в последовательность.
Отдельного «экспорта готовой фотографии» в логике программы нет: результат acquisition сохраняется как исходный 16-битный TIFF, FITS или XISF в каталог, заданный через Image File Path и Image File Pattern. Эти файлы предназначены для последующей калибровки, интеграции и обработки во внешнем астрономическом ПО. Поэтому проверка экспорта сводится к контролю фактического файла после тестовой экспозиции: он должен появиться в ожидаемой папке, иметь выбранный формат, корректное имя и согласованные metadata.
Интеграции и внешние программы
N.I.N.A. задумывается как координатор, а не как единственный исполняемый модуль для каждой астрономической задачи. ASCOM связывает приложение с большим количеством устройств; ASCOM Alpaca переносит тот же подход на сетевые устройства. Для гидирования используются специализированные программы, для plate solving — отдельные solver-движки, для выбора цели могут применяться planetarium-программы. Такая модульность даёт широкий выбор оборудования, но означает, что стабильность системы зависит от всей цепочки версий и драйверов.
| Задача | Поддерживаемые варианты | Что проверить до автоматизации |
|---|---|---|
| Драйверный слой | Native, ASCOM, ASCOM Alpaca | Устройство появляется в Equipment, подключается и возвращает корректное состояние |
| Гидирование | PHD2, MetaGuide, MGEN2, MGEN3, SkyGuard | Связь установлена, guiding запущен, dither и settle завершаются |
| Plate solving | ASTAP, All Sky Plate Solver, local Astrometry.net, PlateSolve2, PlateSolve3, TheSkyX ImageLink, PinPoint | Solver решает реальный кадр с текущим масштабом и доступными каталогами |
| Planetarium | Cartes du Ciel, HNSKY, Stellarium, TheSky X, C2A, SkyTechX | Выбранная цель и координаты передаются без смещения эпохи или местоположения |
| Погода и условия | ASCOM Observing Conditions, OpenWeatherMap, OpenMeteo и совместимые устройства | Значения температуры, ветра, влажности и состояния Safety Monitor читаются ожидаемо |
Plate solver и guider не входят в минимальную логику запуска N.I.N.A., но для полноценного автономного deep-sky процесса они часто становятся необходимыми компонентами. Без guider можно снимать короткие экспозиции или использовать Mount Dither для отдельного dithering-сценария; без solver можно вручную наводиться и снимать, но точное Center, повторяемое кадрирование и автоматическая проверка после meridian flip теряют основную ценность.
Connector, который раньше распространялся как плагин с дополнительными инструкциями и triggers, в версии 3.2 объединён с ядром. Существующие шаблоны и sequences с соответствующими элементами мигрируют на встроенные инструкции. Для обновляющегося пользователя это снижает число обязательных внешних компонентов в сложной автоматизации.
Системные требования
Текущая линия N.I.N.A. рассчитана на 64-битную Windows. Минимальная конфигурация невысока по меркам современных ПК, но фактическая нагрузка зависит от разрешения камеры, количества одновременно работающих программ, включённого debayer/HFR, размера sequence, активности guider, solver и количества плагинов. Компьютер обсерватории нужно оценивать как единый узел, а не только по потреблению самой N.I.N.A.
| Компонент | Минимальное требование | Практическое замечание |
|---|---|---|
| Операционная система | Windows 10 64-bit или новее | Стабильный установочный комплект выпускается для x64 |
| Процессор | Двухъядерный x64 CPU | Plate solving, обработка превью и сторонние приложения повышают реальную нагрузку |
| Оперативная память | 3 ГБ | Debayered HFR, Unlinked Stretch, крупные кадры и большая очередь сохранения требуют дополнительной памяти |
| Свободное место | 500 МБ без опционального sky cache | Снимки камеры требуют отдельного запаса, который обычно намного больше места приложения |
| Sky cache | Около 3 ГБ с полным опциональным кэшем | Полный отдельный пакет офлайн-карт занимает примерно 3,3 ГБ |
| ASCOM | Рекомендуется для большинства классов оборудования | Нативные драйверы некоторых камер уменьшают зависимость от ASCOM, но не отменяют её для остальных устройств |
Минимальные 3 ГБ RAM не следует трактовать как рекомендацию для тяжёлого современного сетапа. Большой монохромный сенсор, PHD2, ASTAP, planetarium, удалённый рабочий стол и несколько плагинов работают в одном сеансе Windows. При нехватке памяти первым делом отключают тяжёлые функции отображения, сокращают Image Save Queue Size и проверяют сторонние процессы, прежде чем обвинять камеру или диск.
Для хранилища расчёт делается по реальному потоку данных. Если один 16-битный кадр занимает десятки мегабайт, несколько сотен LIGHT плюс flats, darks и промежуточные файлы быстро превосходят системные 500 МБ. Свободное место должно оставаться с запасом и после сессии: полностью заполненный системный SSD ухудшает работу Windows, журналов и временных операций даже тогда, когда путь съёмки расположен на другом диске.
Производительность и устойчивость длительной сессии
Производительность N.I.N.A. определяется не только скоростью экспозиции, потому что во время получения кадров параллельно работают сохранение, анализ звёзд, построение превью, guider, plate solver и интерфейс. В 3.x часть постобработки после кадра выполняется параллельно, а в 3.2 крупные деревья Advanced Sequencer получили улучшения виртуализации интерфейса. Это уменьшает задержки при редактировании больших планов, но не делает безразмерным потребление памяти.
Image Save Queue Size регулирует число параллельных задач обработки и записи. Значение выше единицы полезно для коротких серий, когда следующий кадр приходит раньше окончания предыдущей операции сохранения. Цена — дополнительная память. Для обычных длинных deep-sky экспозиций очередь редко является узким местом: за несколько минут экспозиции система успевает записать предыдущий файл.
Debayered HFR и Unlinked Stretch прямо отмечены как ресурсоёмкие. На OSC-камере они могут улучшить отображение и работу star detection, но их не следует включать автоматически на слабом компьютере. Если обычный Bayer-кадр уже даёт стабильный HFR и solver работает, лишняя обработка не улучшает данные на диске, а только увеличивает нагрузку пользовательского анализа.
Sky Atlas при очень широком фильтре способен вернуть большое число объектов, что отражается на быстродействии. Практический способ ускорения — ограничить type, constellation, magnitude, size и altitude до полезного диапазона. В Framing Assistant online-survey дополнительно зависит от сети; Offline Sky Map исключает задержки сервера и полезен для удалённых площадок с нестабильным интернетом.
В 3.1 запись изображения была переведена на прямой путь без промежуточного перемещения временного файла. Это уменьшает конфликты с антивирусом и cloud-sync наблюдателями. Если папка съёмки всё равно синхронизируется в реальном времени, нагрузка сторонней программы остаётся: она может читать каждый многомегабайтный FITS сразу после появления. Для ночного компьютера надёжнее отделить активный каталог захвата от тяжёлой синхронизации и копировать данные в удобный момент.
При удалённом доступе интерфейс WPF иногда страдает от проблем аппаратного ускорения: окно может стать пустым или отрисовываться некорректно на headless-системе. В Options > General > Advanced есть Hardware Acceleration; после отключения требуется перезапуск. В 3.2 также добавлен параметр командной строки для отключения аппаратного ускорения. Это средство относится к рендерингу интерфейса и не повышает качество астрономического кадра.
Безопасность оборудования и приватность
N.I.N.A. управляет физическими устройствами, поэтому ошибка последовательности имеет более серьёзные последствия, чем сбой обычного редактора. Автоматический slew, unpark, rotation, открытие крыши и meridian flip необходимо проверять при непосредственном контроле до первой полностью удалённой ночи. Software Safety Monitor и состояние купола помогают принимать решения, но не знают обо всех кабелях, выступах, ограничителях и геометрии конкретной установки.
В 3.1 логика небезопасного состояния стала консервативнее: ошибка при опросе Safety Monitor трактуется как unsafe, а loop while unsafe не пропускается только потому, что монитор не подключён. В 3.2 добавлены дополнительные проверки купола или крыши перед unpark. Для обсерватории это правильное направление: при потере сигнала безопаснее не продолжать движение как будто условия нормальны.
Основные profiles, sequences, изображения и logs обрабатываются локально на компьютере. Сеть требуется тем функциям, которые явно обращаются наружу: загрузке Digital Sky Survey, списку и обновлению плагинов, проверке обновлений, сетевым погодным источникам и некоторым внешним сервисам. Для автономной площадки можно заранее установить локальный plate solver, Offline Sky Map Cache и отказаться от сетевых источников в самой sequence.
Logs находятся в пользовательском каталоге N.I.N.A. и могут содержать подробную техническую информацию об оборудовании, USB-подключениях, ошибках и состоянии приложения. Trace logging создаёт особенно подробные журналы, влияет на производительность и размер файлов; интерфейс показывает предупреждение, если этот уровень оставлен включённым. Перед передачей журнала в публичное обсуждение разумно просмотреть его на наличие локальных путей, имён устройств и других данных конфигурации.
Система плагинов требует отдельной модели доверия. Расширения поддерживаются независимыми авторами и выполняются внутри приложения. Устанавливать следует только дополнения, смысл и происхождение которых понятны, а при непредвиденном поведении первым диагностическим шагом становится запуск без плагинов. Наличие плагина в менеджере не превращает его в часть ядра N.I.N.A. с тем же циклом поддержки.
Практические сценарии использования
DSLR или OSC-камера с простой экваториальной монтировкой
Для первого автоматизированного сетапа достаточно камеры, монтировки и рабочего solver. Профиль хранит focal length и pixel size, Framing Assistant задаёт цель, Simple Sequencer — количество кадров и экспозицию. Если экспозиции короткие и guider не используется, Mount Dither можно рассматривать как отдельный способ смещения между кадрами, но он не заменяет корректное ведение. Главная задача такого сценария — получить повторяемое центрирование и автоматическую серию без преждевременного перехода к десяткам условий.
Монохромная камера, колесо фильтров и моторизованный фокусер
Здесь раскрывается автоматизация смены фильтра и refocus. Для каждого фильтра можно настроить экспозицию автофокуса и offsets, а Advanced Sequencer чередует LIGHT-кадры, dither и автофокус по выбранным triggers. Flat Wizard отдельно подбирает flat-экспозиции по фильтрам. Проверять следует не только соответствие имени фильтра, но и фактическую позицию колеса: ошибочная таблица фильтров создаёт корректно названные, но физически неверные кадры.
Мозаика в несколько ночей
Framing Assistant строит N × M панели с заданным перекрытием и углом. Каждая панель переносится как отдельная цель или часть продуманной структуры Advanced Sequencer. Plate solving обеспечивает повторное попадание в поле, а rotator — ориентацию. Для многонечной мозаики особенно важно хранить один и тот же профиль focal length/pixel size и не менять геометрию кадра без пересчёта плана.
Удалённая обсерватория с куполом или roll-off roof
Последовательность строится вокруг безопасных состояний. Start проверяет условия, открывает крышу или купол, подключает оборудование и только затем разрешает движения монтировки. Target-часть управляет съёмкой, а End паркует монтировку, закрывает обсерваторию и прогревает камеру. Safety Monitor, Dome/Roof state и погодные устройства включаются в логику так, чтобы отсутствие достоверного сигнала не трактовалось как разрешение продолжать работу.
Съёмка без устойчивого интернета
Для удалённой площадки можно перенести Offline Sky Map Cache, использовать локальный solver и хранить sequences на компьютере обсерватории. Online sky survey и список доступных плагинов в этот момент не обязательны. PHD2 также работает локально. Важнее заранее проверить, что sequence не содержит действия, зависящего от сетевого погодного сервиса или другого внешнего ресурса, если локального резервного источника нет.
Короткие экспозиции и большой поток кадров
При сотнях коротких файлов возрастает роль очереди сохранения, SSD и фоновой обработки. Image Save Queue Size можно увеличить после измерения реальной нагрузки, а тяжёлый Debayered HFR отключить, если он не нужен. Контроль строится по времени между экспозициями и росту очереди, а не только по среднему CPU. Если кадры начинают накапливаться быстрее, чем записываются, увеличение очереди без достаточной RAM лишь отложит проблему.
Преимущества и ограничения
Плюсы
- Бесплатное открытое приложение MPL 2.0 без обязательной активации или платной разблокировки функций управления съёмкой.
- Единый профиль объединяет камеру, монтировку, фокусер, фильтры, rotator, solver, координаты площадки и настройки сохранения.
- Advanced Sequencer позволяет строить вложенные наборы, условия, triggers и повторно используемые templates вместо единственного линейного списка экспозиций.
- Framing Assistant связывает поле зрения, plate solving, поворот камеры, мозаики и передачу цели в sequence.
- Поддерживаются нативные драйверы ряда камер, ASCOM и сетевой ASCOM Alpaca, поэтому система не привязана к одному производителю оборудования.
- Imaging объединяет превью, HFR, statistics, history, guider graph, plate solving и контроль устройств в настраиваемом layout.
- Flat Wizard автоматизирует подбор экспозиции flats и может работать по нескольким фильтрам.
- Система плагинов расширяет ядро, а в 3.2 зависимости плагинов изолированы лучше, чем в ранних ветках.
- Офлайн-кэш неба и локальные solver-программы позволяют построить рабочий процесс с минимальной зависимостью от сети.
- Встроенная логика Safety Monitor, купола и meridian flip рассчитана на полноценные длительные сессии, а не только на ручное получение одиночного кадра.
Минусы
- Текущая поддерживаемая настольная платформа — 64-битная Windows; нативных macOS и Linux-версий этого приложения нет.
- Advanced Sequencer требует освоения логики вложенных наборов, conditions и triggers; неправильно собранная схема может быть технически сложнее, чем сама съёмочная задача.
- Полная система зависит от качества сторонних драйверов, ASCOM, guider и plate solver, поэтому сбой не всегда находится внутри N.I.N.A.
- Старые 32-битные ASCOM-драйверы нельзя использовать напрямую из текущего x64 процесса.
- Некоторые функции Framing Assistant, погодные источники и менеджер доступных плагинов требуют интернета, если не подготовлены локальные альтернативы.
- Debayered HFR, Unlinked Stretch, большие сенсоры и увеличенная очередь сохранения заметно повышают расход RAM на маломощном mini-PC.
- Плагины имеют независимых авторов и собственный цикл совместимости; обновление ядра не гарантирует одинаковую готовность каждого расширения.
- Автоматизация движения реального оборудования требует отдельного безопасного теста: программа не может знать механическую геометрию конкретных кабелей, треноги и оптической трубы.
Частые ошибки и проверка результата
| Симптом | Что проверить | Действие | Признак исправления |
|---|---|---|---|
| Устройство не появляется | Питание, USB, драйвер, архитектура x64, список Equipment | Подключить устройство, нажать Refresh, проверить ASCOM/native driver | Устройство отображается по ожидаемому имени и подключается без ошибки |
| В профиле показан Offline Device | Сохранённый device id существует, но устройство сейчас недоступно | Проверить кабель, питание и наличие того же драйвера | Offline меняется на активное устройство после Refresh/Connect |
| Plate solving не находит решение | Focal length, pixel size, solver path, индексы, экспозиция | Сначала решить один тестовый кадр вручную | Панель показывает RA/Dec, orientation и разумный pixel scale |
| Slew and Center не попадает в цель | Ошибку solver, Sync, порог, корректность координат | Сравнить решённые координаты с target и проверить работу reslew | Остаточная ошибка уменьшается до заданного допуска |
| Auto Focus строит плохую кривую | Число звёзд, Exposure Time, Step Size, стартовую позицию | Увеличить экспозицию или скорректировать шаг/offset | Точки охватывают обе стороны минимума, итоговый HFR не хуже исходного |
| Через узкополосный фильтр AF не видит звёзды | Персональную AF exposure для фильтра | Задать более длинную экспозицию этого фильтра | На каждой позиции находится достаточное число звёзд |
| Guiding graph пуст | Подключение PHD2 и состояние guider | Проверить PHD2 отдельно, затем соединение N.I.N.A. | В Imaging появляются RA/Dec trend и pulses |
| После dither sequence долго стоит | Settling criteria и реальное качество guiding | Проверить PHD2 settle и величину dither | После смещения guider возвращается в допуск и экспозиция продолжается |
| Advanced Sequencer помечает блок красным | Validation issue конкретной инструкции | Открыть блок и заполнить обязательное устройство, цель или параметр | Красный индикатор исчезает до запуска |
| Высота цели или сумерки неверны | Latitude, Longitude, Elevation и системное время | Исправить Options > General > Astrometry | График высоты соответствует известному положению объекта |
| Окно пустое через remote desktop/headless | Аппаратное ускорение WPF | Отключить Hardware Acceleration и перезапустить | Интерфейс отрисовывается стабильно |
| Короткие кадры записываются медленно | Image Save Queue, скорость диска, стороннюю синхронизацию | Измерить очередь, при достаточной RAM увеличить её и убрать realtime sync | Запись успевает до переполнения очереди |
| Profile не удаётся переключить | Подключённые устройства текущего профиля | Отключить оборудование перед загрузкой другого профиля | Новый профиль загружается без конфликта активных устройств |
| После установки плагина появилась нестабильность | Работу ядра без расширений | Отключить проблемный plugin и повторить сценарий | Ошибка исчезает без расширения или воспроизводится независимо от него |
Проверка результата должна быть многоуровневой. Наличие изображения на экране подтверждает получение кадра, но не его сохранение. Успешный solver подтверждает координаты, но не правильность фильтра. Успешный meridian flip подтверждает движение монтировки, но не сохранность геометрии кадра. Для каждого критичного шага нужен свой измеримый признак: файл существует, metadata соответствует профилю, residual centering укладывается в допуск, HFR после фокуса приемлем, guider settled, а end-инструкции оставили оборудование в безопасном состоянии.
Отзывы пользователей и профильных изданий
Что отмечают пользователи
В обсуждениях астрофотографов на Cloudy Nights и Reddit регулярно повторяется одно разделение: Simple Sequencer воспринимается как сравнительно прямой путь к первой автоматической серии, тогда как Advanced Sequencer требует времени на понимание вложенных наборов, conditions и triggers. Пользователи, которые проходят этот порог, ценят возможность один раз собрать шаблон с автофокусом, dither, центрированием и завершением, а затем менять только цели и экспозиции.
В положительных отзывах часто упоминаются отсутствие платы за основную программу, широкий выбор оборудования через ASCOM и native drivers, Framing Assistant, активное развитие и настраиваемая рабочая область Imaging. Практическая ценность этих пунктов проявляется не в количестве кнопок, а в уменьшении ручных переходов между отдельными утилитами: цель, кадрирование, оборудование и sequence остаются в одном профиле.
Критика сообщества в основном касается кривой обучения и объёма конфигурации. Новому пользователю легко попытаться сразу собрать сложный Advanced Sequencer, не проверив plate solver или autofocus. В результате проблема воспринимается как сложность N.I.N.A., хотя конкретный сбой может быть в ASCOM-драйвере, PHD2 или неверном масштабе кадра. Поэтому опытные участники обсуждений часто советуют сначала добиваться устойчивой ручной или простой sequence и только затем переносить логику в расширенные блоки.
Есть и сценарное расхождение: часть пользователей предпочитает отдельные инструменты для полярного выравнивания или планетарной съёмки, оставляя N.I.N.A. именно центром deep-sky acquisition. Это не недостаток по определению, а граница специализации. Программа сильнее всего раскрывается там, где нужна длительная управляемая последовательность с несколькими устройствами, а не универсальный пакет для всех видов астрономической обработки.
Выводы профильной прессы
Практический обзор Astro Gear Today, опубликованный на Cloudy Nights, выделяет Advanced Sequencer, настраиваемый интерфейс и инструменты кадрирования как главные причины рассматривать N.I.N.A. для автоматизированного deep-sky сетапа. Одновременно автор описывает Advanced Sequencer как область, которая сначала выглядит перегруженной. Это совпадает с реальной структурой программы: множество мелких инструкций кажется сложнее готового мастера, но именно из них собираются сценарии, которые линейный план не выражает.
В более ранних обзорах встречаются замечания о функциях, которые на момент публикации ещё отсутствовали. Их нельзя переносить на текущую 3.2 без перепроверки: N.I.N.A. менялась быстро, часть возможностей переходила из плагинов в ядро, а другие, наоборот, выносились в расширения. Для сегодняшнего выбора полезнее оценивать подтверждённые характеристики текущей ветки — Advanced Sequencer, Framing Assistant, plugin system, ASCOM/Alpaca, Autofocus и Safety integration — а не список ограничений старой версии.
Общий смысл профессиональных и пользовательских оценок сходится в одном: N.I.N.A. не пытается скрыть сложность астрофотографического сетапа за одной кнопкой. Она даёт инструменты для явного описания этой сложности. Для новичка это увеличивает время настройки; для пользователя с несколькими устройствами и повторяемыми ночными сценариями — позволяет сделать поведение системы предсказуемым и проверяемым.
Сравнение с аналогами
Сравнивать N.I.N.A. корректнее с программами, которые также управляют съёмочной сессией, а не со стекерами или редакторами. Astro Photography Tool (APT) и Sequence Generator Pro (SGPro) решают близкую задачу на Windows, но различаются моделью лицензирования и способом построения автоматизации. Таблица ниже сравнивает одинаковые практические критерии и не превращает различия в универсальный рейтинг.
| Критерий | N.I.N.A. | Astro Photography Tool | Sequence Generator Pro |
|---|---|---|---|
| Основная платформа | Windows 10 64-bit и новее | Windows 7, 8, 8.1, 10 и 11 | Windows 10; доступны 32- и 64-битные сборки SGPro 4.x |
| Модель распространения | Бесплатно, open source, MPL 2.0 | Бессрочная по времени demo почти со всеми функциями и коммерческая полная лицензия | Коммерческая лицензия; подписка даёт обновления и premium support, после её окончания доступная на тот момент версия продолжает работать |
| Модель сценария | Simple Sequencer и блочный Advanced Sequencer с instruction sets, loop conditions и triggers | Планы съёмки и SessionCraft для расписания, refocus, meridian flip и других действий | Сложные multi-target sequences, правила фокусировки, centering, meridian flip и observatory actions |
| Устройства | Native drivers, ASCOM, ASCOM Alpaca | Native drivers, ASCOM, INDIGO и INDI для ряда классов | Сильная ориентация на ASCOM и совместимые устройства |
| Кадрирование | Framing Assistant, online/offline sky sources, mosaics, rotation, plate-solve centering | PointCraft, GoTo++, Object Browser, framing masks и внешние plate solvers | Mosaic and Framing Wizard, centering по решённому кадру, target import |
| Автофокус | Star HFR, разные fit-модели, triggers, filter-specific exposure и offsets | HFD/FWHM/InvPower, Hyperbola Fit, temperature/filter/time triggers | Rules-based autofocus, triggers и temperature compensation |
| Подход к расширению | Развитая plugin system с отдельным менеджером | Больше функций встроено в собственные панели и интеграции | Основной акцент на встроенной коммерческой экосистеме SGPro |
| Кому проще начать | Simple Sequencer снижает порог, Advanced требует обучения | Подходит пользователю, которому привычны планы APT и плотный специализированный интерфейс | Подходит тем, кто предпочитает готовую коммерческую модель sequence и поддержку производителя |
N.I.N.A. и APT. APT остаётся активно развиваемым Windows-инструментом с широким списком камер, SessionCraft, PointCraft, autofocus и собственным набором специализированных aids. Его сильная сторона — зрелый компактный пакет с очень широкой встроенной функциональностью и time-unlimited demo. N.I.N.A. отличается открытой лицензией и более выраженной блочной моделью Advanced Sequencer. Для пользователя, который хочет буквально конструировать сложные условия и расширять программу плагинами, подход N.I.N.A. гибче; для пользователя, которому ближе готовые панели APT и его планы, дополнительная абстракция instruction sets может быть лишней.
N.I.N.A. и Sequence Generator Pro. SGPro исторически сосредоточен на автоматизированных multi-target sequences, autofocus, centering, mosaics, meridian flip и управлении обсерваторией. Его модель коммерческая: подписка связана с обновлениями и premium support, но прекращение подписки не блокирует уже доступную версию. N.I.N.A. предлагает сходный класс задач без платы за лицензию и с открытым кодом, но значительная часть поддержки строится вокруг сообщества и авторов отдельных плагинов. Если приоритетом является коммерческий канал поддержки и уже отлаженный SGPro workflow, миграция ради бесплатности не обязательна. Если приоритет — открытая экосистема, Alpaca и блочная автоматизация, N.I.N.A. имеет явное практическое преимущество.
Ни один из трёх вариантов не устраняет необходимость правильно настроить камеру, монтировку, guider и solver. При выборе важнее воспроизводимость вашей конкретной конфигурации: программа должна стабильно подключать все устройства, точно центрировать поле и переживать полный тестовый цикл от старта до парковки. Интерфейс и стоимость имеют значение только после этой базовой совместимости.
FAQ по N.I.N.A.
Что означает название N.I.N.A.?
Полное имя — Nighttime Imaging 'N' Astronomy. Это программа для управления астрофотографической съёмкой и оборудованием, а не одноимённый графический редактор или мобильное приложение.
Подходит ли N.I.N.A. для обработки и стекования астрофото?
Её основная задача — acquisition: управление камерой, sequence, framing, autofocus, guiding integration и сохранение исходников. Калибровку, регистрацию, stacking и художественную обработку выполняют отдельные программы.
Нужна ли платная лицензия?
Нет. Программа распространяется бесплатно с открытым исходным кодом по Mozilla Public License 2.0. Платная активация для разблокировки основной функциональности не требуется.
Какая версия подходит для обычной съёмки?
Стабильная ветка — 3.2, установочная сборка — 3.2.0.9001. Линия 3.3 NIGHTLY предназначена для раннего тестирования и разработки, а не как автоматическая замена Release в безнадзорной ночной сессии.
Работает ли N.I.N.A. на macOS или Linux?
Текущая поддерживаемая настольная платформа — 64-битная Windows 10 или новее. Нативной версии для macOS или Linux в текущей линии нет.
Обязательно ли устанавливать ASCOM?
Для части камер есть native drivers, поэтому именно камера может работать без ASCOM. Но монтировки, фокусеры, ротаторы, купола, панели и другое оборудование очень часто подключаются через ASCOM. Для типичного многокомпонентного Windows-сетапа ASCOM остаётся рекомендуемой основой.
Поддерживается ли ASCOM Alpaca?
Да. N.I.N.A. умеет обнаруживать и подключать сетевые Alpaca-устройства для поддерживаемых классов. Это полезно в обсерватории, где часть оборудования доступна по сети, а не как локальный COM-драйвер.
Почему старый ASCOM-драйвер не виден?
Текущая N.I.N.A. работает как x64 приложение. Драйвер, существующий только в 32-битном процессе, нельзя использовать напрямую. Проверьте наличие 64-битной версии или примените совместимый ASCOM Device Hub.
Можно ли использовать N.I.N.A. без интернета?
Основная работа с локальным оборудованием, sequences и файлами выполняется на компьютере. Для автономной конфигурации подготовьте local plate solver и Offline Sky Map Cache. Сеть понадобится функциям, которые явно обращаются к внешним сервисам: online sky survey, список плагинов, обновления или сетевые погодные данные.
Какой plate solver лучше выбрать?
Универсального ответа нет: поддерживаются несколько внешних solver-программ. Правильный критерий — конкретный solver стабильно решает кадр вашей камеры с заданными focal length и pixel size на компьютере обсерватории. Перед sequence это проверяется ручным solve реального кадра.
Можно ли работать без PHD2?
Да, guiding не является обязательным для запуска приложения. Для коротких экспозиций или отдельной конфигурации можно снимать без guider. Mount Dither способен инициировать dithering через монтировку, но не выполняет полноценное ведение звезды.
Чем Simple Sequencer отличается от Advanced Sequencer?
Simple Sequencer быстрее описывает обычную цель и набор экспозиций. Advanced Sequencer строится из мелких instructions, sets, loop conditions и triggers, поэтому выражает сложные зависимости, multi-target сценарии, безопасность и кастомные shutdown-последовательности.
Можно ли сначала сделать Simple Sequence, а затем усложнить её?
Да. Простой сценарий можно превратить в advanced-структуру и затем добавить условия и дополнительные инструкции. Это рациональнее, чем строить сложное дерево до проверки базовой съёмки.
Что нужно для автоматического meridian flip?
Нужны корректно подключённая монтировка, настройка поведения flip и включение операции на уровне sequence. Для повторного точного центрирования после flip требуется рабочий plate solver. Перед автономным использованием нужно физически проверить безопасное прохождение кабелей и трубы.
Зачем нужен Framing Assistant, если координаты цели уже известны?
Координаты задают центр, но не показывают, как объект ложится на сенсор. Framing Assistant учитывает размер кадра, focal length, pixel size, rotation, mosaics и позволяет передать готовую геометрию в sequence с последующим plate-solve centering.
Можно ли планировать мозаику?
Да. Framing Assistant задаёт N × M панели, процент overlap и rotation. Режим Preserve Alignment корректирует ориентацию панелей для больших полей, особенно вдали от celestial equator.
Как понять, что автофокус действительно улучшил кадр?
Смотрите не только на факт завершения Auto Focus, но и на форму кривой, итоговую позицию и HFR последующих LIGHT-кадров. После удачной процедуры HFR должен вернуться к ожидаемому рабочему диапазону без резкого падения числа найденных звёзд.
Какие форматы сохраняет N.I.N.A.?
В текущих настройках доступны TIFF, FITS и XISF с вариантами сжатия, зависящими от формата. Они сохраняются как 16-bit. Для OSC-камер исходные Bayer-данные остаются сырыми; цветное debayer-превью не меняет файл на диске.
Можно ли настроить структуру папок автоматически?
Да. Image File Pattern поддерживает динамические поля и вложенные папки. Можно разделять данные по дате, типу LIGHT/FLAT/DARK/BIAS, фильтру и другим параметрам. После изменения pattern лучше сделать один тестовый кадр и проверить фактический путь.
Почему не стоит оставлять Trace logging постоянно?
Trace создаёт большой объём подробных событий, увеличивает размер logs и способен влиять на производительность. Его включают для диагностики конкретной проблемы, затем возвращают обычный уровень журналирования.
Как диагностировать проблемы после обновления плагина?
Запустите тот же сценарий без сторонних расширений. Если проблема исчезла, проверяйте конкретный plugin и его совместимость с текущей версией. Если остаётся — продолжайте диагностику ядра, драйверов и подключённых программ.
Нужно ли переносить nightly на основной компьютер ради новых функций?
Нет. Nightly имеет смысл там, где требуется проверить конкретное изменение и есть готовность к откату. Основной компьютер, от которого зависит редкая ясная ночь, практичнее держать на проверенной Release, пока новая функция не стала действительно необходимой.
Итог: кому N.I.N.A. подходит лучше всего
N.I.N.A. особенно рациональна для Windows-сетапа глубокого неба, где несколько устройств должны работать как единая система и сессия повторяется из ночи в ночь. Начинающему достаточно профиля, Equipment, рабочего plate solver и Simple Sequencer; ценность программы появляется уже на этапе воспроизводимого Slew and Center и автоматической серии. Advanced Sequencer имеет смысл подключать тогда, когда появляются реальные условия: несколько целей, фильтры, autofocus triggers, meridian flip, safety logic, flats и удалённое завершение.
Для сложной обсерватории главное преимущество — не отдельная функция, а связность: Sky Atlas и Framing Assistant задают цель, plate solving проверяет положение, guider участвует в экспозиционном цикле, autofocus следит за резкостью, а Sequencer определяет порядок действий и реакцию на условия. Такая система требует дисциплины настройки. Перед безнадзорной ночью каждый критичный узел следует проверить отдельно, а полный сценарий — прогнать под контролем от подключения до парковки.
Выбирать альтернативу стоит по конкретному ограничению. APT логичен пользователю, которому ближе его плановая модель, SessionCraft и набор встроенных aids. Sequence Generator Pro сохраняет смысл для тех, кому нужен коммерческий продукт с собственной моделью подписки на обновления и premium support. N.I.N.A. сильнее там, где нужны бесплатная открытая платформа, ASCOM/Alpaca, развитая plugin system и детально конструируемая автоматизация. При любом выборе итоговый критерий один: ваш реальный комплект камеры, монтировки, guider, solver и вспомогательных устройств должен пройти полный тестовый цикл без ручных исправлений в середине ночи.
Список изменений
История версий:
- Линия 3.x показывает переход N.I.N.A. от крупной технической миграции к доработке устойчивости, драйверов и автоматизации. Номер стабильной версии на странице выпуска и номер конкретной сборки различаются: стабильная ветка называется 3.2, а установочный bundle имеет номер 3.2.0.9001. Одновременно существует более новая по коду ветка 3.3 NIGHTLY #56, но она не заменяет стабильную 3.2 для обычных съёмочных сессий. Даты ниже относятся к подтверждённым пакетам и выпускам соответствующих веток.
- Переход между major/minor ветками стоит выполнять после резервирования профилей и проверки совместимости плагинов. История 3.0 хорошо показывает причину: смена .NET-платформы потребовала обновить расширения. Даже при автоматической миграции профиля полезно сначала провести короткую тестовую последовательность с реальным оборудованием, затем возвращать длинные шаблоны и удалённое управление.


 *EXE — расширение исполняемого файла. Сайт является партнером проекта
Оставте свой отзыв о N.I.N.A.